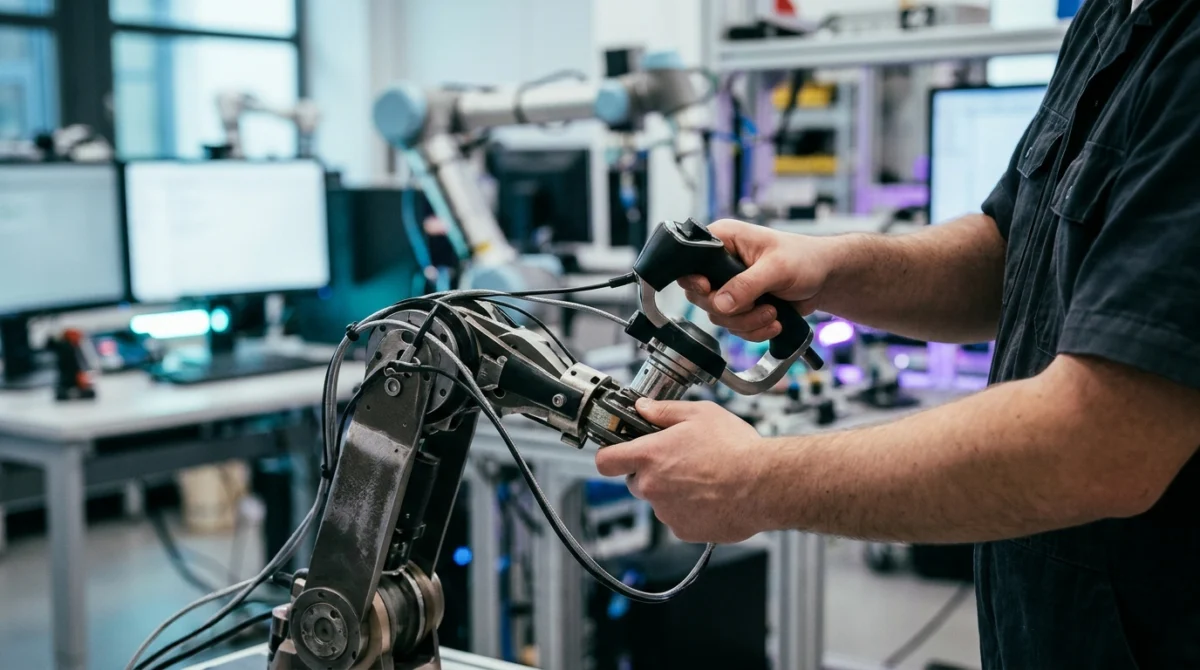
L’intégration de l’haptique dans l’industrie permet aux ingénieurs et aux opérateurs de ressentir physiquement le poids, la texture, les collisions et la résistance mécanique d’objets purement numériques. Grâce à des bras articulés à retour d’effort et à des simulateurs couplés à la réalité virtuelle, les entreprises valident l’ergonomie d’un produit sur son jumeau numérique sans fabriquer de prototype physique et forment leurs équipes aux gestes techniques complexes en toute sécurité.
- Prototypage accéléré : les interfaces à retour d’effort détectent les conflits d’assemblage et de maintenance dès la phase de conception assistée par ordinateur (CAO).
- Précision mécanique : un bras haptique professionnel restitue les forces sur 3 à 6 degrés de liberté avec une fréquence de rafraîchissement d’au moins 1000 Hz.
- Formation sans risque : les simulateurs haptiques ancrent la mémoire musculaire des soudeurs, peintres ou techniciens aéronautiques sans consommer de matière première.
- Validation ergonomique : le couplage avec le jumeau numérique évite les troubles musculosquelettiques (TMS) en testant l’accessibilité des postes de travail avant leur construction.
Pourquoi l’haptique transforme l’industrie 4.0 et l’ingénierie
Pendant des décennies, la numérisation industrielle s’est appuyée exclusivement sur la vue et l’ouïe. Un ingénieur concevait une pièce mécanique sur un écran 2D, puis l’observait sous tous les angles dans un casque de réalité virtuelle. Pourtant, face à un assemblage complexe, l’œil humain se laisse facilement tromper : deux pièces peuvent sembler s’emboîter visuellement alors qu’un épaulement d’un demi-millimètre bloque l’insertion dans le monde réel.
L’ajout du sens du toucher comble ce fossé entre le modèle mathématique et la réalité physique. En restituant les lois de la mécanique (gravité, friction, couple, inertie) directement dans la main de l’utilisateur, les interfaces et dispositifs haptiques transforment une simple visualisation 3D en une manipulation concrète.
Du prototypage virtuel à la maintenance industrielle
Dans l’industrie automobile, aéronautique ou ferroviaire, la fabrication de maquettes physiques à l’échelle 1 (appelées mock-ups) représente un coût considérable et allonge les cycles de développement de plusieurs mois. Le prototypage virtuel doté de retour d’effort remplace une grande partie de ces étapes intermédiaires.
Lorsqu’un concepteur tente d’insérer une durite ou un faisceau électrique virtuel à travers un compartiment moteur dense à l’aide d’une interface haptique, il ressent immédiatement chaque point de butée. Si la pièce frotte contre une paroi, le dispositif oppose une résistance physique proportionnelle. Cette capacité à tester la « montabilité » et la « démontabilité » d’un sous-ensemble dès les premières esquisses évite des modifications d’outillage extrêmement coûteuses en aval.
La mémoire musculaire au service de la sécurité et de la précision
Au-delà des bureaux d’études, l’atelier de production tire un bénéfice direct de la kinesthésie. Un geste industriel expert — qu’il s’agisse d’ajuster le couple de serrage d’une vis critique, d’ébavurer une pièce de fonderie ou de guider une torche de soudage — ne repose pas uniquement sur un savoir théorique. Il dépend d’une coordination sensorimotrice fine, communément appelée mémoire musculaire.
En reproduisant fidèlement les réactions de la matière et le comportement dynamique des outils, l’haptique permet d’entraîner le système nerveux de l’opérateur. Le cerveau enregistre la posture exacte, la pression à exercer et la vitesse d’exécution. Cette approche réduit drastiquement la courbe d’apprentissage lors du passage sur la ligne de production réelle.
Le bras haptique : l’outil de référence pour la CAO et l’ergonomie
Sur le bureau de l’ingénieur ou du designer industriel, le bras haptique s’impose comme le périphérique central pour interagir avec la matière numérique. Contrairement à une souris 3D traditionnelle qui se contente d’envoyer des coordonnées spatiales à l’ordinateur, ce système bidirectionnel lit la position de la main et renvoie instantanément une force mécanique opposée dès qu’une surface virtuelle est touchée.
Fonctionnement mécanique d’un bras articulé à retour d’effort (3 à 6 DoF)
Un bras haptique se présente sous la forme d’une structure cinématique articulée (souvent en série ou en parallélogramme), terminée par un stylet ou une poignée interchangeable. À chaque articulation, des encodeurs optiques de très haute résolution mesurent les mouvements de l’utilisateur dans l’espace, tandis que des moteurs à courant continu sans balais (brushless), dépourvus d’engrenages réducteurs classiques mais reliés par des câbles métalliques (cabestans), génèrent le retour de force.
Pour bien comprendre les spécifications techniques d’une interface haptique à retour d’effort, il faut distinguer les degrés de liberté (DoF, pour Degrees of Freedom) en suivi de position et ceux en restitution de force :
- 3 DoF (X, Y, Z) : l’appareil suit les mouvements dans les trois axes spatiaux et applique des forces vectorielles (poussée, traction). Si vous touchez une sphère virtuelle avec la pointe du stylet, vous sentez sa courbure et sa dureté, mais le stylet lui-même peut pivoter librement sans résistance angulaire.
- 6 DoF en position / 3 DoF en force : l’orientation du stylet (roulis, tangage, lacet) est reconnue par le logiciel de CAO, mais seules les forces linéaires sont motorisées.
- 6 DoF complets (3 forces + 3 couples) : le haut de gamme industriel. Non seulement vous ressentez le contact linéaire, mais les moteurs bloquent aussi la rotation de votre poignet (le couple ou torque). Si vous insérez une clé virtuelle dans un écrou et que vous tournez, le bras vous empêche physiquement de vriller la clé hors de son axe.
Pour approfondir la distinction entre le simple ressenti cutané et ces forces mécaniques lourdes, vous pouvez consulter notre dossier sur la différence entre vibration haptique et retour de force.
Sculpture 3D, modélisation surfacique et tests d’assemblage
L’utilisation d’un bras haptique de bureau se divise en deux grandes familles métiers. La première concerne la modélisation organique et le design industriel. Dans les studios de création (automobile, horlogerie, lunetterie, flaconnage), les modeleurs utilisent des logiciels de sculpture 3D par voxels. Le stylet haptique agit alors comme un ciseau à bois ou une spatule sur de l’argile virtuelle. L’artiste sent la densité de la matière, creuse des sillons en contrôlant la profondeur à la pression du poignet et lisse les arêtes en suivant physiquement le galbe de l’objet.
La seconde famille regroupe l’ingénierie mécanique pure et l’analyse cinématique. Lors d’un test d’assemblage sous CATIA, SolidWorks ou Siemens NX, l’ingénieur saisit virtuellement une pièce mécanique lourde — par exemple un alternateur — pour simuler son extraction. Grâce au calcul de collision en temps réel sur des nuages de points ou des maillages polygonaux, le bras guide la main le long du seul chemin géométrique possible, révélant immédiatement si l’espace laissé pour le passage des outils et des mains du technicien est suffisant.
Comment choisir une interface à retour d’effort pour un bureau d’études
Tous les projets d’ingénierie ne requièrent pas le même calibre d’équipement. Le choix dépend principalement du volume de travail (workspace), de la force continue exigible et de la nécessité ou non de ressentir les couples de torsion.
| Catégorie de bras haptique | Degrés de liberté (Force) | Force maximale typique | Usage industriel principal |
|---|---|---|---|
| Bras de bureau compact | 3 DoF | 3 à 7 N | Sculpture 3D, design produit, formation de table |
| Bras de bureau haute précision | 6 DoF (Force + Couple) | 10 à 25 N | CAO mécanique, insertion de pièces, simulation d’outillage |
| Interface à grand volume / Échelle 1 | 6 DoF haute puissance | 30 à plus de 100 N | Ergonomie de poste en VR, validation aéronautique et automobile |
Simulateur de formation haptique : apprendre le geste technique sans risque
La pénurie de main-d’œuvre qualifiée et le durcissement des normes de sécurité poussent les centres de formation technique et les usines à repenser l’apprentissage. Un simulateur de formation haptique associe généralement un visuel immersif (écran 3D ou casque de réalité virtuelle) à des interfaces robotisées ou des outils instrumentés capables de reproduire la résistance exacte du métier ciblé.
Soudage, peinture, aéronautique et conduite d’engins : les cas d’usage
Chaque filière industrielle déploie des architectures haptiques adaptées aux contraintes physiques de ses outils :
- Soudage (MIG/MAG, TIG, à l’arc) : l’apprenti manipule une véritable torche reliée à un bras à retour d’effort. Il ressent le contact de l’électrode sur la tôle, le collage éventuel en cas de mauvaise distance, et s’entraîne à maintenir une vitesse d’avance constante.
- Peinture industrielle et traitement de surface : les pistolets haptiques simulent le recul généré par la pression de la buse et le poids du tuyau d’alimentation, obligeant le peintre à verrouiller son poignet pour appliquer une épaisseur de couche régulière sans coulure.
- Assemblage aéronautique et perçage : sur un fuselage en matériaux composites, une erreur de perçage coûte extrêmement cher. Les simulateurs reproduisent la poussée nécessaire sur la perceuse pneumatique, les vibrations du foret traversant les différentes strates de carbone et l’à-coup caractéristique au moment du débouchage.
- Conduite d’engins de chantier et grues : installés sur des plateformes de mouvement (vérins hexapodes), ces postes utilisent des joysticks à retour d’effort actif qui transmettent dans les mains du grutier la résistance du godet dans la terre ou le balancement pendulaire d’une charge soulevée par le vent.
Coupler réalité virtuelle et retour de force pour ancrer les réflexes
La réalité virtuelle conventionnelle souffre d’une limite majeure pour l’apprentissage industriel : les contrôleurs standards vibrent légèrement mais traversent les murs virtuels comme des fantômes. Cette absence de butée mécanique fausse complètement la posture de l’apprenant. Pour explorer les bases de ces technologies immersives, notre article sur le retour haptique en réalité virtuelle détaille l’évolution des périphériques grand public vers des usages plus avancés.
Dans un cadre professionnel, lorsqu’un technicien porte un casque VR et s’appuie sur un capot moteur virtuel via une interface haptique ancrée au sol, le système bloque physiquement son bras à la hauteur exacte de la carrosserie numérique. L’opérateur ressent le poids de sa visseuse, la réaction du couple de serrage en fin de course et les obstacles environnants. Ce couplage visuo-haptique évite le mal des transports virtuel (cinétose) et garantit que les gestes appris en simulation seront reproduits à l’identique dans l’atelier.
Bon à savoir : lors d’une session de formation sur simulateur, le système enregistre la trajectoire millimétrique et la courbe de force exercée par l’élève. Le formateur peut ensuite superposer ce graphique à celui d’un compagnon expert pour corriger objectivement une pression excessive ou un angle d’attaque défectueux.
Bénéfices mesurables : réduction des coûts matières et des risques d’accident
L’investissement dans un simulateur haptique se rentabilise rapidement sur les postes à forte consommation de ressources. Dans le soudage ou la peinture automobile, un apprenti consomme en temps normal des centaines de kilos d’acier, d’aluminium, de gaz inerte, de solvants et d’électricité avant de maîtriser son geste. La simulation ramène cette consommation à zéro pendant toute la phase d’acquisition des bases, réduisant d’autant l’empreinte carbone du centre de formation.
Sur le plan humain, le simulateur permet de confronter les techniciens à des scénarios dégradés ou dangereux — rupture d’une conduite sous pression, réaction anormale d’une machine-outil, habilitation électrique haute tension — sans jamais mettre leur intégrité physique en péril. Par ailleurs, inutile de mobiliser et d’arrêter une véritable ligne de production facturée plusieurs milliers d’euros de l’heure pour entraîner les nouvelles recrues.
Jumeau numérique haptique : toucher et manipuler l’usine virtuelle
Le concept de jumeau numérique (digital twin) consiste à créer une réplique virtuelle exacte d’un produit, d’une machine ou d’une ligne d’assemblage complète, mise à jour en temps réel. En y ajoutant la dimension kinesthésique, on obtient un jumeau numérique haptique : un environnement dans lequel les ingénieurs méthodes et les ergonomes peuvent littéralement mettre les mains dans l’usine avant même que la première dalle de béton ne soit coulée.
Valider l’accessibilité et l’ergonomie d’un poste de travail avant sa fabrication
Les troubles musculosquelettiques (TMS) constituent la première cause de maladies professionnelles dans l’industrie manufacturière. Jusqu’à récemment, les ergonomes évaluaient la pénibilité d’un futur poste de travail en observant un mannequin virtuel animé sur écran, ou en attendant la construction d’un prototype physique sur la ligne pilote.
Aujourd’hui, l’opérateur lui-même enfile un casque VR, parfois complété par des capteurs de capture de mouvement (motion capture), et saisit la poignée d’un bras haptique à grand débattement ou d’un exosquelette de membre supérieur. Il réalise la tâche prévue sur le jumeau numérique : soulever un carter de 8 kilos, le glisser sous un châssis et le maintenir pendant le boulonnage. Le système calcule en direct les efforts articulaires subis par ses épaules et ses lombaires. Si la pièce coince ou oblige le technicien à travailler le poignet cassé en aveugle, le bureau d’études modifie immédiatement la géométrie du poste sur le fichier CAO.
Contrôle à distance et maintenance prédictive assistée par le toucher
Une fois l’usine en fonctionnement, le jumeau numérique haptique sert d’interface de supervision avancée. Couplé aux capteurs IoT (Internet des objets) placés sur les machines réelles, il permet de traduire des données abstraites en sensations tangibles. Par exemple, un ingénieur de maintenance qui inspecte le modèle 3D d’une turbine peut « toucher » virtuellement les différents paliers à l’aide de son stylet haptique : le dispositif retranscrit alors les micro-vibrations anormales ou l’échauffement mesuré sur le terrain sous forme de rugosité ou de pulsations mécaniques.
Cette approche ouvre également la voie à l’intervention physique à distance dans les environnements hostiles (nucléaire, offshore, spatial, chimie lourde), où le jumeau numérique sert d’intermédiaire sécurisé pour piloter des automates. C’est tout l’enjeu de la robotique maître-esclave, un domaine passionnant que nous explorons en détail dans notre dossier dédié au robot haptique et à la téléprésence industrielle.
Critères techniques pour déployer une solution haptique professionnelle
Intégrer le retour d’effort dans un flux de travail industriel ne s’improvise pas. Contrairement aux périphériques grand public tolérants aux approximations, un outil d’ingénierie doit garantir une fidélité physique absolue. Voici les paramètres matériels et logiciels qu’un responsable de bureau d’études ou d’innovation doit vérifier avant de rédiger son cahier des charges.
Raideur mécanique, fréquence de rafraîchissement (1000 Hz) et transparence
La performance d’un bras haptique repose sur un paradoxe mécanique permanent : il doit être totalement invisible lorsqu’on se déplace dans le vide, et infiniment rigide lorsqu’on heurte un mur virtuel en acier.
- La fréquence de la boucle haptique (1000 Hz minimum) : alors que notre œil se contente de 60 à 90 images par seconde en réalité virtuelle pour percevoir un mouvement fluide, nos mécanorécepteurs cutanés et musculaires sont beaucoup plus exigeants. Le serveur haptique doit calculer les collisions et réactualiser la consigne des moteurs au moins 1000 fois par seconde (1 kHz). En dessous de ce seuil, l’utilisateur ressent des vibrations parasites ou une surface « spongieuse » au contact d’un objet censé être dur.
- La transparence mécanique : c’est la capacité du bras à se faire oublier lorsqu’aucune collision n’a lieu. Un bon dispositif présente une inertie propre très faible, une absence totale de jeu mécanique (backlash) et une compensation active de la gravité (le stylet ne tombe pas si on le lâche, et ne pèse rien dans la main).
- La raideur (stiffness) : exprimée en Newtons par millimètre (N/mm), elle définit la fermeté d’un contact franc. Une raideur élevée garantit que la pointe de l’outil ne s’enfoncera pas dans le métal virtuel lorsque l’opérateur appuie fort.
Attention : les bras haptiques industriels capables de délivrer des forces supérieures à 20 ou 30 Newtons sont de véritables robots. En cas de bug logiciel dans le calcul de collision, le bras peut effectuer un mouvement brusque. Vérifiez toujours que le matériel intègre un bouton d’arrêt d’urgence physique (coup-de-poing), un capteur de présence de main (type « homme mort ») sur la poignée et un limiteur de vitesse matériel conforme aux normes de sécurité machine.
Compatibilité logicielle : plugins CAO, moteurs temps réel (Unity, Unreal) et SDK
Le meilleur matériel robotique reste inutilisable s’il ne communique pas nativement avec l’écosystème logiciel de l’entreprise. Avant tout déploiement, l’architecture informatique doit être validée sur trois niveaux :
- Intégration directe en CAO / PLM : pour la sculpture ou le prototypage rapide, assurez-vous de l’existence de plugins maintenus à jour pour vos suites métiers (3DS Geomagic Freeform, Dassault Systèmes CATIA / SolidWorks, PTC Creo, Blender).
- Passerelles avec les moteurs 3D temps réel : la majorité des simulateurs de formation et des jumeaux numériques en réalité virtuelle sont aujourd’hui développés sous Unity ou Unreal Engine. Les fabricants de matériel haptique sérieux fournissent des actifs (assets) prêts à l’emploi qui gèrent la physique rigide sans obliger vos développeurs à recoder les lois de Newton.
- Bibliothèques de développement (SDK) ouvertes : pour des besoins de recherche et développement spécifiques, vérifiez la compatibilité avec les standards de l’industrie comme OpenHaptics, CHAI3D ou les environnements robotiques sous ROS (Robot Operating System) en C++ et Python. Un bon panorama des acteurs capables de fournir ces briques technologiques est disponible dans notre guide sur chaque entreprise haptique et les leaders du secteur.
Pour réussir l’adoption de l’haptique au sein d’un site industriel, la démarche la plus efficace consiste à cibler un cas d’usage précis et chiffrable : une opération de maintenance critique sur un jumeau numérique, ou un poste de soudage difficile à pourvoir. En associant dès le départ les opérateurs de terrain et les ergonomes au choix de l’interface à retour d’effort, l’outil cesse d’être perçu comme une curiosité de laboratoire pour devenir un levier concret de qualité, de sécurité et de compétitivité.
Questions fréquentes
Qu'est-ce qu'un bras haptique dans l'industrie ?
Un bras haptique est une interface mécanique articulée dotée de moteurs et de capteurs de haute précision. Relié à un ordinateur, il permet à un ingénieur ou à un opérateur de manipuler un objet 3D virtuel tout en ressentant physiquement son poids, sa texture, sa rigidité et ses collisions, comme s'il tenait la pièce réelle dans la main.
Quelle est la différence entre un bras haptique 3 DoF et 6 DoF ?
Un modèle 3 DoF (degrés de liberté) restitue les forces uniquement sur les trois axes linéaires (haut/bas, gauche/droite, avant/arrière), ce qui suffit pour la sculpture 3D ou le pointage. Un modèle 6 DoF ajoute le retour de couple (résistance à la rotation sur trois axes), indispensable en ingénierie mécanique pour sentir le blocage d'une clé ou la torsion d'une pièce lors d'un assemblage complexe.
Pourquoi utiliser un simulateur de formation haptique plutôt que la réalité virtuelle seule ?
La réalité virtuelle classique ne sollicite que la vue et l'ouïe, laissant les mains de l'apprenant traverser les objets virtuels sans résistance. Le simulateur haptique ajoute le retour d'effort réel des outils (soudage, perçage, peinture), ce qui est indispensable pour développer une véritable mémoire musculaire et adopter la bonne posture ergonomique sans gaspiller de matières premières.
À quoi sert un jumeau numérique haptique en usine ?
Il permet d'interagir physiquement avec la réplique virtuelle d'une ligne de production ou d'un produit avant même sa fabrication. Les bureaux d'études et les ergonomes l'utilisent pour vérifier qu'un technicien aura la place de passer ses mains et ses outils lors de la maintenance, prévenant ainsi les erreurs de conception et les troubles musculosquelettiques (TMS).
Pourquoi la fréquence de 1000 Hz est-elle obligatoire en haptique industrielle ?
Le sens du toucher humain est beaucoup plus rapide et sensible que la vue. Pour qu'une surface virtuelle en métal paraisse réellement dure et stable sous la main, le système doit recalculer les forces de contact au moins 1000 fois par seconde (1000 Hz) ; une fréquence plus basse provoquerait une sensation de rebond spongieux ou des vibrations instables.