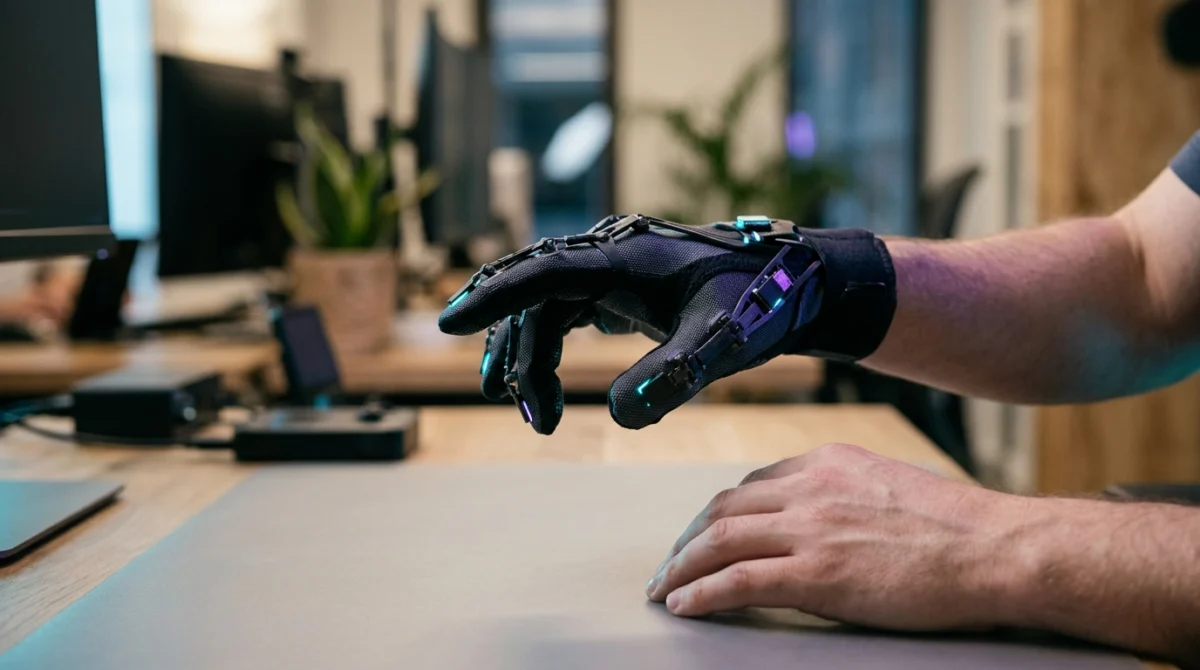
À l’horizon 2030, le futur haptique s’affranchit des moteurs vibrants traditionnels pour fusionner la robotique souple, la physique des ondes et les neurosciences. Les laboratoires de recherche mettent aujourd’hui au point des interfaces capables de simuler la texture d’une étoffe, la résistance d’un objet virtuel ou la chaleur d’une main à distance, que ce soit via des textiles microfluidiques, des hologrammes à ultrasons ou des impulsions dirigées directement vers le système nerveux.
- L’essentiel à retenir :
- Synthèse multisensorielle : combinaison des retours cutanés (textures, température) et kinesthésiques (force, poids) au sein de matériaux souples et invisibles.
- Hologrammes tactiles : utilisation de la pression acoustique ultrasonore et des lasers femtoseconde pour toucher des volumes lumineux en plein air, sans gant.
- Haptique neuronale : contournement des récepteurs mécaniques de la peau grâce à l’électrostimulation nerveuse et aux interfaces cerveau-machine bidirectionnelles.
- Internet tactile (6G) : nécessité d’une latence réseau inférieure à une milliseconde et de codecs universels (comme MPEG-I Haptics) pour transmettre le toucher en temps réel.
Quelle est la trajectoire du toucher numérique d’ici 2030 ?
Pendant des décennies, l’interaction tactile avec nos machines s’est résumée à des secousses mécaniques sommaires. En 2026, la transition est déjà amorcée dans les centres de recherche : l’objectif n’est plus de faire vibrer un boîtier en plastique, mais de tromper la mécanoréception humaine dans toute sa finesse biologique. La peau humaine abrite quatre grands types de mécanorécepteurs (les corpuscules de Meissner, de Pacini, de Ruffini et les disques de Merkel), auxquels s’ajoutent les thermorécepteurs et les nocicepteurs. La feuille de route pour l’haptique 2030 consiste à adresser chacun de ces canaux de manière indépendante et synchronisée.
De la simple vibration à la synthèse multisensorielle complète
La première grande bascule réside dans l’unification du retour cutané (ce que sent la surface de l’épiderme) et du retour kinesthésique (la perception de la posture, du poids et de la résistance musculaire). Jusqu’ici, ces deux domaines faisaient appel à des équipements très distincts : de petits vibreurs d’un côté, de lourds exosquelettes motorisés de l’autre. Si vous souhaitez approfondir les bases actuelles de ces mécanismes, notre dossier sur la vibration haptique, le retour de force et les ultrasons détaille le socle technique sur lequel s’appuient les chercheurs.
D’ici 2030, la synthèse multisensorielle permettra de superposer une micro-texture rugueuse, une variation thermique rapide (grâce à des cellules à effet Peltier flexibles) et un blocage mécanique franc. Concrètement, saisir une tasse virtuelle ne déclenchera plus un simple bourdonnement au bout de l’index : les doigts seront physiquement arrêtés par le volume de l’objet, percevront la micro-porosité de la céramique et ressentiront la diffusion de la chaleur à la surface de la peau.
La miniaturisation et les matériaux intelligents au service du confort
Pour parvenir à cette illusion sans imposer le port d’armures robotiques encombrantes, la science des matériaux remplace peu à peu l’électromécanique classique. Les actionneurs à bobine mobile cèdent du terrain face aux polymères électroactifs (EAP) et aux élastomères diélectriques. Ces matériaux dits « intelligents » ont la propriété de se déformer, de se contracter ou de changer de rigidité en quelques millisecondes lorsqu’ils sont soumis à un champ électrique.
Ces muscles artificiels silencieux, fins comme des feuilles de papier, peuvent être intégrés en matrices denses de plusieurs centaines de points par centimètre carré. En parallèle, les alliages à mémoire de forme et les fluides magnétorhéologiques (qui passent de l’état liquide à l’état quasi solide sous l’effet d’un champ magnétique) offrent la possibilité de créer des surfaces à topologie variable : un écran ou un tapis de contrôle totalement lisse au repos, capable de faire émerger des boutons physiques ou des reliefs braille à la demande.
Vers un Internet des compétences et du toucher (Tactile Internet)
L’évolution matérielle s’accompagne d’une refonte de l’architecture des télécommunications, théorisée par l’Union internationale des télécommunications (UIT) et l’IEEE sous le nom d’Internet tactile (norme IEEE 1918.1). Alors que l’Internet actuel transporte de l’information audiovisuelle, le réseau de 2030 est pensé pour transporter du geste et de l’effort physique en temps réel.
On parle alors d’un « Internet des compétences » (Internet of Skills) : un luthier, un technicien de maintenance industrielle ou un professeur de sculpture pourra transmettre son geste exact à travers le monde. L’élève ou le robot distant ne se contentera pas de voir le mouvement sur un écran ; il ressentira le dosage précis de la pression, l’angle d’attaque de l’outil et l’amortissement du matériau travaillé.
Haptique et métavers : comment rendre les mondes virtuels palpables
L’association entre haptique et métavers a longtemps souffert d’un décalage entre les promesses marketing et la lourdeur des prototypes. Pour que les environnements spatiaux (réalité virtuelle et réalité mixte) deviennent réellement habitables à l’horizon 2030, l’interface doit se faire oublier au profit d’une seconde peau imperceptible.
Textiles connectés, peaux électroniques et gants microfluidiques
Les gants haptiques de première génération, bardés de câbles et de servomoteurs sur le dos de la main, laissent place aux textiles intelligents (e-textiles) et aux patchs épidermiques. Les fibres piézoélectriques et triboélectriques peuvent désormais être tissées directement avec du coton ou du nylon, transformant un vêtement ordinaire en une surface bidirectionnelle : le tissu capte les mouvements du corps et restitue des pressions localisées.
Encore plus proches du corps, les peaux électroniques (e-skins) utilisent des substrats en silicone ultra-extensible contenant des pistes de métal liquide (comme l’eutectique gallium-indium) ou des nanotubes de carbone. Certaines recherches explorent également la traduction croisée des sens, à l’image du projet eLuminator, une peau électronique qui traduit le toucher en lumière. Du côté de la manipulation d’objets, la microfluidique s’affirme comme la voie royale : des micro-canaux invisibles parcourent un gant souple et se gonflent d’air ou de liquide en une fraction de seconde pour exercer une pression millimétrique sur chaque phalange.
Reproduction fidèle des textures, de la rigidité et de la température
Comment faire croire au cerveau que le doigt caresse du velours ou du bois brut alors qu’il frotte une surface homogène ? La réponse se trouve dans le contrôle de la friction de surface et l’électrovibration. Deux approches complémentaires dominent les travaux actuels :
- L’effet squeeze-film (film d’air comprimé) : en faisant vibrer une plaque à des fréquences ultrasonores, on crée un coussin d’air microscopique sous la pulpe du doigt. En modulant cette vibration selon la vitesse de déplacement du doigt, on réduit ou on augmente le coefficient de friction, simulant à la perfection le glissant de la glace ou l’accroche du caoutchouc.
- L’adhésion électrostatique : une faible tension électrique appliquée sous une couche isolante attire la peau du doigt par force coulombienne. En faisant varier cette tension à haute fréquence, le doigt subit des micro-accroches latérales que nos mécanorécepteurs interprètent comme des reliefs, des rainures ou des grains de matière.
Associées à des actionneurs de blocage (jamming) par dépression d’air — où des couches de matériaux granulaires ou laminaires se solidifient instantanément lorsqu’on aspire l’air qu’elles contiennent —, ces techniques permettent de figer une articulation pour simuler la paroi rigide d’un mur virtuel.
Toucher social à distance : l’enjeu de la présence incarnée
Au-delà de la manipulation d’objets 3D, le véritable moteur de l’haptique dans les mondes virtuels est le toucher social médiatisé (mediated social touch). Le toucher est le premier sens à se développer chez l’être humain ; il régule le stress, favorise la libération d’ocytocine et fonde le sentiment de confiance. Pourtant, nos communications numériques en sont totalement privées.
Les interfaces de 2030 visent à recréer cette « présence incarnée » lors des appels holographiques ou en réalité mixte. Une manche connectée capable de reproduire la pression douce et la chaleur exacte d’une main posée sur l’épaule par un proche situé à dix mille kilomètres modifie profondément la nature de la téléprésence, en particulier pour les personnes isolées ou hospitalisées.
L’hologramme haptique : toucher la lumière sans aucun gant
Le fantasme absolu de la science-fiction — voir un objet flotter dans les airs et pouvoir le manipuler à mains nues sans rien porter — est en passe de devenir une réalité industrielle. Le concept d’hologramme haptique (ou affichage volumétrique multimodal) repose sur la convergence de l’optique avancée et de l’haptique sans contact (mid-air haptics).
Lévitation acoustique et champs d’ultrasons focalisés
Pour faire ressentir une forme dans le vide, les chercheurs utilisent des réseaux phasés de transducteurs ultrasonores. Le principe consiste à émettre des ondes acoustiques à haute fréquence (généralement 40 kHz, inaudibles pour l’oreille humaine) depuis plusieurs dizaines ou centaines de petits haut-parleurs. En décalant légèrement la phase de chaque émetteur, les ondes convergent vers un point focal précis dans l’espace.
À ce point de rencontre, la pression de radiation acoustique est suffisamment forte pour déformer légèrement la peau et stimuler les corpuscules de Meissner et de Pacini. En déplaçant ce point focal à très grande vitesse le long d’une trajectoire, le système dessine des formes géométriques en trois dimensions dans l’air. Plus impressionnant encore : la lévitation acoustique permet de piéger une minuscule bille physique (un « voxel » matériel) dans ce champ d’ondes, de l’éclairer par des projecteurs RVB et de la faire bouger si vite que la persistance rétinienne nous fait voir un objet 3D flottant, que l’on peut simultanément entendre et toucher.
Hologrammes plasma femtoseconde et retour tactile en plein air
Une autre piste spectaculaire étudiée en physique optique repose sur les lasers femtoseconde. Un laser émet des impulsions ultrabrèves (de l’ordre du millionième de milliardième de seconde) focalisées dans l’air. L’intensité lumineuse au point focal ionise les molécules d’air, créant un minuscule point de plasma lumineux appelé « voxel ». En balayant l’espace avec des miroirs galvanométriques, on affiche une image 3D flottante directement dans l’air ambiant, sans écran ni brouillard artificiel.
La prouesse des impulsions femtoseconde (par opposition aux lasers nanoseconde plus longs et dangereux) est qu’elles contiennent suffisamment peu d’énergie thermique moyenne pour être touchées. Lorsque le doigt entre en contact avec le plasma, la micro-onde de choc générée par la détente du gaz ionisé crée une sensation tactile nette à la surface de la peau, semblable au contact d’un papier de verre fin ou d’une légère décharge statique.
Attention : La manipulation d’hologrammes à plasma laser nécessite un contrôle optique draconien. Même à l’échelle femtoseconde, l’exposition directe de la rétine au faisceau ou un contact prolongé au même endroit de l’épiderme comporte des risques de lésions. Ces dispositifs restent confinés aux environnements de laboratoire sécurisés en attendant des systèmes de verrouillage oculaire infaillibles.
Applications futures : tableaux de bord automobiles, musées et téléconférence
Si le plasma restera sans doute réservé à des usages très spécifiques, les hologrammes acoustiques associés à des miroirs optiques (comme les plaques d’imagerie par réflexion dièdre) trouvent déjà leur place dans l’industrie pour 2030 :
- Habitacles automobiles : face au danger des écrans tactiles qui obligent le conducteur à quitter la route des yeux, les boutons holographiques flottants permettent de sentir physiquement un curseur de climatisation ou de volume dans l’air, et de valider la commande sans détourner le regard.
- Hygiène médicale et lieux publics : des bornes d’enregistrement dans les hôpitaux ou des distributeurs bancaires projettent des claviers flottants offrant un clic tactile franc dans le vide, éliminant tout risque de contamination bactérienne ou virale par contact de surface.
- Muséographie et éducation : la possibilité d’examiner et de « palper » virtuellement les reliefs d’un artefact archéologique fragile projeté hors de sa vitrine.
L’haptique neuronale : quand le retour sensoriel contourne les mains
Pourquoi s’efforcer de reproduire mécaniquement des forces complexes à l’extérieur du corps alors que toute sensation tactile finit par être traduite en signaux bioélectriques par notre système nerveux ? C’est le postulat de l’haptique neuronale. Au lieu de stimuler la mécanique de la peau, cette discipline intercepte le réseau nerveux périphérique ou central pour y injecter directement le message sensoriel.
Stimulation électrique transcutanée (TENS) et illusion kinesthésique
L’approche non invasive la plus mature repose sur l’électrostimulation nerveuse transcutanée (TENS) et la stimulation musculaire électrique (EMS) de haute précision. Là où les capteurs neuromusculaires actuels servent surtout à lire nos intentions motrices — un sujet que nous explorons en détail dans notre article sur le bracelet EMG et le contrôle neural —, l’haptique neuronale emprunte le chemin inverse, du périphérique vers le cerveau (voie afférente).
En plaçant une matrice d’électrodes très fines sur l’avant-bras ou au niveau du poignet, il est possible de cibler les faisceaux des nerfs médian, ulnaire et radial. Une impulsion électrique finement calibrée en fréquence et en largeur d’impulsion dépolarise les axones sensoriels : l’utilisateur ressent alors un tapotement, une pression ou un picotement au bout de son index, alors même que sa main est totalement nue et libre de tout appareil. En couplant cela à la stimulation des tendons ou des muscles antagonistes, on crée une illusion kinesthésique : le bras est physiquement retenu par ses propres muscles lors du contact avec un objet virtuel lourd.
Interfaces cerveau-machine (BCI) bidirectionnelles : ressentir par la pensée
À un niveau plus fondamental, la recherche en neurotechnologies développe des interfaces cerveau-machine (BCI, pour Brain-Computer Interfaces) bidirectionnelles. Jusqu’à récemment, les implants corticaux visaient uniquement à décoder les signaux du cortex moteur pour permettre à des patients paralysés de déplacer un curseur ou un bras robotisé par la pensée. Or, sans retour tactile, le contrôle moteur reste lent et maladroit : nous avons besoin de sentir l’objet pour ne pas l’écraser ou le laisser tomber.
Les interfaces bidirectionnelles intègrent désormais une boucle de rétroaction par microstimulation intracorticale (ICMS). Lorsque les capteurs de pression d’une main robotique touchent un verre, l’ordinateur traduit cette pression en un train d’impulsions biomimétiques envoyé directement aux électrodes implantées dans le cortex somatosensoriel primaire (S1). Le patient perçoit instantanément et naturellement la sensation de contact sur ses « doigts » correspondants dans l’homoncule sensoriel du cerveau.
Prothèses bioniques sensorielles et limites éthiques de la neuro-stimulation
Pour les personnes amputées, les interfaces nerveuses périphériques (comme les électrodes engainantes autour des nerfs résiduels du bras) associées à des prothèses bioniques dotées de peaux artificielles restaurent le sens du toucher et de la proprioception. Ces avancées s’inscrivent dans le prolongement direct des travaux sur l’haptique médicale appliquée à la chirurgie et à la rééducation. Elles permettent par exemple de différencier la forme et la dureté d’un objet les yeux bandés, et réduisent significativement les douleurs du membre fantôme en réconciliant le cerveau avec une information sensorielle cohérente.
Attention : Les dispositifs utilisant l’électrostimulation (TENS, EMS) ou les champs électromagnétiques présentent des contre-indications médicales strictes. Ils sont formellement déconseillés aux porteurs de stimulateurs cardiaques (pacemakers) ou de défibrillateurs implantés, aux personnes souffrant d’épilepsie ou de troubles neurologiques non stabilisés, ainsi qu’aux femmes enceintes selon les zones d’application. Tout usage à visée de rééducation ou de compensation sensorielle doit impérativement être encadré par un médecin neurologue ou un professionnel de santé qualifié.
Au-delà du cadre strictement médical, l’éventualité d’une haptique neuronale grand public à l’horizon 2030 soulève d’importantes questions de neuro-éthique et de cybersécurité. Si une interface peut écrire des sensations dans le système nerveux, la protection contre le piratage de ces flux (pour éviter l’induction de sensations douloureuses ou la manipulation comportementale subconsciente) deviendra un impératif réglementaire majeur.
Les verrous technologiques à lever pour démocratiser l’haptique en 2030
Pour que ces merveilles de laboratoire quittent les bancs d’essai universitaires et intègrent notre quotidien d’ici 2030, trois obstacles d’ingénierie majeurs doivent encore être surmontés.
| Technologie émergente | Principe physique | Horizon de maturité | Défi principal à relever |
|---|---|---|---|
| Peaux électroniques et textiles microfluidiques | Polymères électroactifs, métal liquide et micro-canaux sous pression | 2027 – 2029 | Miniaturisation des pompes pneumatiques et lavabilité des tissus |
| Hologrammes haptiques à ultrasons | Pression de radiation acoustique par réseaux phasés (40 kHz) | Déjà en déploiement B2B, grand public vers 2030 | Force de poussée limitée (quelques grammes) et coût des matrices |
| Haptique neuronale transcutanée (TENS/EMS) | Stimulation électrique des nerfs afférents à travers l’épiderme | 2028 – 2030 | Calibrage automatique (la résistance de la peau varie selon l’humidité et l’individu) |
| Interfaces cerveau-machine (ICMS) | Microstimulation électrique directe du cortex somatosensoriel | Usage médical strict au-delà de 2030 | Biocompatibilité à long terme des électrodes et chirurgie lourde |
Latence ultra-faible (sous la milliseconde) et réseaux 6G
Le sens du toucher est beaucoup plus exigeant en termes de réactivité temporelle que la vue ou l’ouïe. Alors que l’œil humain tolère des fréquences de 60 à 120 images par seconde, nos mécanorécepteurs cutanés perçoivent des vibrations allant jusqu’à 1 000 Hz. Surtout, dans une boucle de contrôle haptique à distance (comme en téléchirurgie ou lors d’un échange physique via un robot haptique de téléprésence), la moindre latence supérieure à quelques millisecondes provoque une instabilité mathématique du système : le bras robotique se met à osciller dangereusement et l’illusion de rigidité s’effondre.
C’est pourquoi l’Internet tactile dépend étroitement du déploiement de la 6G, prévu autour de 2030. Outre une latence de bout en bout visée sous la barre de 1 milliseconde (contre 5 à 20 ms en 5G courante), les réseaux intégreront de l’intelligence artificielle en périphérie (Edge AI). Si un paquet de données met trop de temps à traverser l’océan (à cause de la limite physique de la vitesse de la lumière dans la fibre optique), un modèle prédictif local simulera instantanément le retour de force pendant les quelques millisecondes nécessaires à la réception de la donnée réelle.
Standardisation des formats et codecs haptiques universels
Aujourd’hui, le monde de l’haptique ressemble à celui de l’audio avant l’invention du format MP3 : chaque fabricant de manette, de veste ou de gant utilise son propre SDK propriétaire. Un effet créé pour un périphérique ne peut pas être lu nativement sur un autre.
La démocratisation passe par l’adoption massive de standards ouverts en cours de finalisation. Le plus important est le standard MPEG-I Haptics (ISO/IEC 23090-31), développé par le Moving Picture Experts Group, conjointement aux travaux du groupe IEEE P1918.1.1 sur les codecs tactiles. Ces normes définissent un langage descriptif universel (basé sur la fréquence, l’amplitude, la température et les courbes d’impédance mécanique). Demain, une piste haptique sera intégrée dans un fichier vidéo ou un monde 3D exactement comme une piste audio Dolby Atmos : le périphérique de l’utilisateur (qu’il s’agisse d’un smartphone, d’un gant microfluidique ou d’une veste thermique) décodera le flux et l’adaptera automatiquement à ses propres capacités matérielles.
Consommation énergétique et encombrement des actionneurs de nouvelle génération
Reste enfin l’équation physique de l’énergie. Générer une force mécanique franche (bloquer un doigt qui serre le poing requiert plusieurs dizaines de Newtons) ou refroidir une surface par effet Peltier consomme énormément d’électricité. Quant aux polymères électroactifs, s’ils consomment peu de courant, ils exigent souvent des tensions d’activation très élevées (de plusieurs centaines de volts à quelques milliers de volts), ce qui impose d’excellentes isolations électriques au contact de la peau et des convertisseurs de tension miniaturisés.
Les travaux de recherche d’ici 2030 se concentrent donc sur l’abaissement de cette tension de seuil (en réduisant l’épaisseur des couches diélectriques à l’échelle nanométrique) et sur des mécanismes d’embrayage électrostatique passifs, qui ne consomment de l’énergie qu’au moment précis où ils changent d’état.
Une révolution sensorielle à apprivoiser
Le toucher numérique de 2030 ne cherchera plus à attirer notre attention par des alertes vibrantes intrusives, mais à restaurer l’intelligence naturelle de nos mains face à l’écran et à la distance. Qu’il s’agisse de palper une molécule en réalité mixte, de manipuler des commandes automobiles flottant dans l’air ou de redonner le sens du contact à une prothèse médicale, l’haptique quitte le statut de simple gadget d’immersion pour devenir le pilier central de l’informatique spatiale et de la robotique humaine.
Questions fréquentes
Qu'est-ce qu'un hologramme haptique et comment fonctionne-t-il ?
Un hologramme haptique est une image tridimensionnelle projetée dans l'espace que l'on peut toucher à mains nues sans porter de gant. Il combine un affichage optique (miroirs spéciaux, lévitation de particules éclairées ou plasma laser femtoseconde) avec des réseaux de transducteurs à ultrasons qui concentrent des ondes acoustiques inaudibles en un point précis de l'air pour exercer une pression palpable sur la peau.
Comment fonctionne l'haptique neuronale ?
Au lieu de faire vibrer mécaniquement la peau avec un moteur, l'haptique neuronale stimule directement les voies nerveuses à l'aide d'impulsions électriques très fines. Elle peut être non invasive (électrodes TENS/EMS placées sur le poignet ou le bras pour déclencher une sensation au bout des doigts) ou invasive dans le cadre médical (interfaces cerveau-machine stimulant directement le cortex somatosensoriel pour redonner le toucher aux personnes paralysées ou amputées).
Quelles technologies haptiques équiperont le métavers d'ici 2030 ?
D'ici 2030, les lourds exosquelettes laisseront place à des peaux électroniques (e-skins) en silicone extensible, des textiles intelligents tissés de fibres piézoélectriques et des gants microfluidiques ultra-fins. Ces interfaces utiliseront l'électrovibration, des polymères électroactifs et des micro-cellules thermiques pour reproduire fidèlement la rugosité des textures, la température et la rigidité des objets virtuels.
Qu'est-ce que l'Internet tactile (Tactile Internet) ?
L'Internet tactile, encadré par la norme IEEE 1918.1 et lié au déploiement futur de la 6G, est une évolution du réseau conçue pour transmettre des gestes physiques et des retours de force en temps réel. Grâce à une latence inférieure à une milliseconde et à des codecs standardisés comme MPEG-I Haptics, il permettra la téléchirurgie de haute précision, la manipulation de robots à distance et le partage de compétences manuelles à travers le monde.
Les technologies d'électrostimulation haptique présentent-elles des risques pour la santé ?
Oui, dès lors qu'un dispositif utilise des courants électriques transcutanés (TENS/EMS) ou des champs magnétiques, des contre-indications strictes s'appliquent. Ces équipements sont proscrits chez les personnes porteuses d'un pacemaker ou d'un implant électronique médical, chez les personnes épileptiques et, par précaution, chez les femmes enceintes. Tout usage dans un cadre de rééducation doit faire l'objet d'un avis médical préalable.