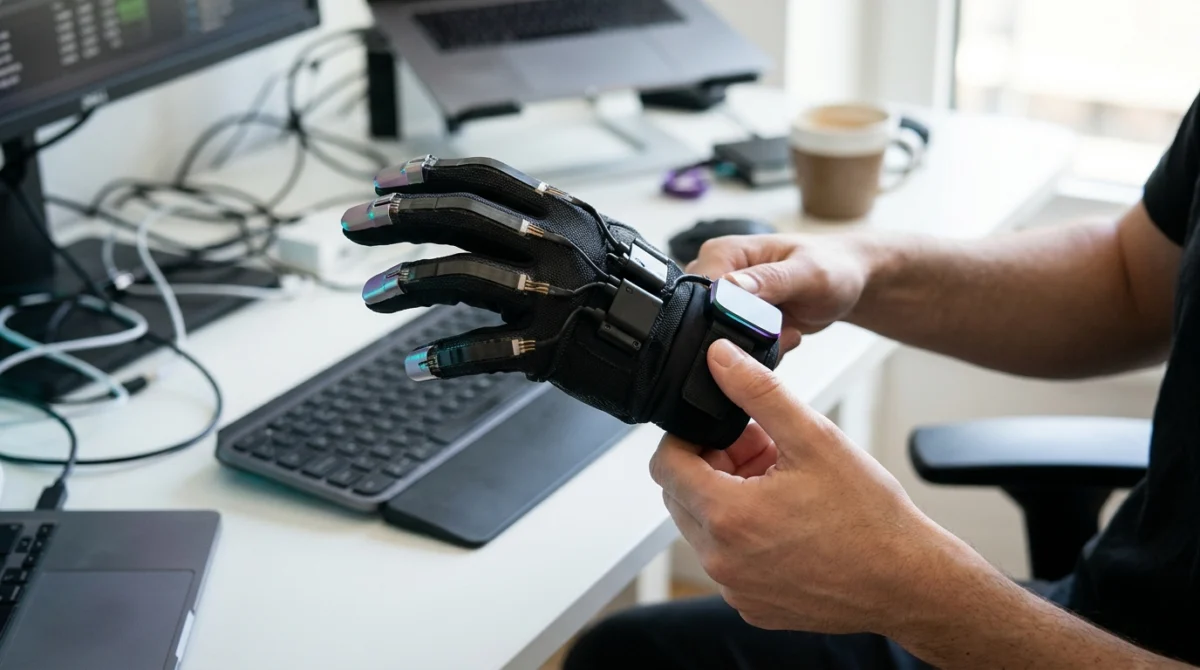
La technologie haptique (du grec haptein, « toucher ») désigne l’ensemble des sciences et des dispositifs capables de simuler le sens du toucher lors d’une interaction entre un utilisateur et un système informatique. Contrairement aux écrans ou aux haut-parleurs qui ne sollicitent que la vue et l’ouïe, une interface haptique établit un dialogue physique bidirectionnel : elle capte le geste de l’humain et lui renvoie une force mécanique, une vibration ou une texture artificielle.
L’essentiel à retenir :
- Le toucher numérique repose sur deux piliers complémentaires : la perception cutanée (textures, micro-vibrations à la surface de la peau) et la perception kinesthésique (poids, résistance musculaire et position dans l’espace).
- Nées dans les années 1950 pour manipuler des matériaux radioactifs à distance, les interfaces haptiques se sont miniaturisées pour intégrer nos smartphones, manettes de jeu et équipements de sécurité.
- Un dispositif haptique crédible exige une fréquence de rafraîchissement d’environ 1 000 Hz (1 milliseconde de latence maximale) pour tromper le système nerveux humain.
- Les applications actuelles vont bien au-delà du jeu vidéo : simulation chirurgicale, conception industrielle 3D, équipements automobiles et aides à l’accessibilité pour les personnes malvoyantes.
Qu’est-ce que la technologie haptique et comment fonctionne-t-elle ?
Pour comprendre comment une machine parvient à recréer l’illusion d’un objet solide, d’un tissu rugueux ou de la corde tendue d’un arc, il faut d’abord observer la manière dont le corps humain perçoit son environnement physique. L’ingénierie haptique ne cherche pas à reproduire la matière elle-même, mais à envoyer à nos capteurs biologiques exactement les mêmes signaux mécaniques que ceux générés par le monde réel.
La distinction entre perception tactile (cutanée) et kinesthésique
Dans le langage courant, on résume souvent le toucher au contact de la peau. En physiologie comme en ingénierie des interfaces, la réalité est divisée en deux sous-systèmes bien distincts :
- La perception tactile (ou cutanée) : elle est assurée par les mécanorécepteurs logés dans le derme et l’épiderme (corpuscules de Meissner, de Pacini, disques de Merkel et terminaisons de Ruffini). Ce sont eux qui détectent la finesse d’un grain, le glissement d’un objet entre les doigts, une déformation locale de la peau, la température ou une vibration haute fréquence.
- La perception kinesthésique (ou proprioceptive) : elle prend naissance plus profondément, au cœur des muscles, des tendons et des articulations. Lorsque vous soulevez une valise ou que vous appuyez sur une pédale de frein, ce sont vos capteurs kinesthésiques qui informent votre cerveau du poids de l’objet, de sa rigidité et de la position exacte de vos membres dans l’espace.
Un dispositif haptique complet cherche idéalement à combiner ces deux dimensions. Toutefois, pour des raisons de coût et d’encombrement mécanique, la majorité des appareils actuels se spécialisent soit dans le retour cutané, soit dans le retour d’effort kinesthésique.
La boucle sensori-motrice : quand la machine répond au geste
Contrairement à la vision ou à l’audition qui peuvent être purement passives, le toucher est un sens actif. Pour sentir la rugosité d’une table, votre main doit bouger à sa surface ; pour évaluer la dureté d’une balle en mousse, vos doigts doivent la presser. En informatique, ce principe se traduit par une boucle sensori-motrice fermée.
Concrètement, lorsque vous manipulez une interface haptique, le processus suit quatre étapes permanentes : l’utilisateur exerce un mouvement ou une pression ; les capteurs de l’appareil mesurent ce déplacement en temps réel ; le moteur physique du logiciel calcule la collision ou la friction virtuelle ; enfin, les moteurs de l’interface appliquent instantanément une force de réaction opposée ou une vibration. Si vous souhaitez explorer la mécanique interne de ces composants, vous pouvez consulter notre dossier sur le fonctionnement d’un actionneur, capteur et vibreur haptique.
Les grandes familles d’interfaces haptiques
Selon qu’elles s’adressent aux muscles ou à l’épiderme, les interfaces haptiques adoptent des architectures matérielles radicalement différentes. On les classe aujourd’hui en trois grandes catégories.
| Type d’interface | Cible sensorielle | Sensations simulées | Exemples de dispositifs |
|---|---|---|---|
| Retour d’effort (kinesthésique) | Muscles, tendons, articulations | Poids, inertie, blocage mécanique, raideur, recul | Bras articulés médicaux, volants Direct Drive, gâchettes adaptatives |
| Tactile et vibrotactile | Mécanorécepteurs de la peau | Textures, impacts courts, clics virtuels, alertes | Manettes de jeu, smartphones, vestes haptiques, afficheurs braille |
| Haptique sans contact (Mid-Air) | Récepteurs cutanés superficiels | Souffle d’air, effleurement, formes flottantes | Bornes à ultrasons, panneaux de commande automobiles sans contact |
Les interfaces à retour d’effort : simuler le poids et la résistance
Les systèmes à retour d’effort (ou force feedback) sont conçus pour opposer une résistance physique réelle au mouvement de l’utilisateur. Pour empêcher votre main d’avancer lorsqu’elle touche un mur virtuel, le dispositif doit disposer d’un point d’ancrage mécanique : il est soit fixé à un bureau (comme un volant de simulation automobile ou un bras articulé de laboratoire), soit ancré sur le corps lui-même sous la forme d’un exosquelette portable.
Ces appareils excellent dans la restitution de la géométrie globale d’un objet, de sa masse ou de sa souplesse. En sim racing par exemple, un volant à retour de force retranscrit la perte d’adhérence des pneumatiques en allégeant soudainement la résistance dans les bras du pilote, tandis qu’un pédalier à capteur de pression (Load Cell) oppose une dureté physique fidèle à un système hydraulique.
Les interfaces tactiles et vibrotactiles : reproduire les textures
Lorsque l’objectif est d’intégrer l’haptique dans un objet léger, mobile et dépourvu d’ancrage fixe, les ingénieurs privilégient les interfaces tactiles. La méthode la plus répandue est la stimulation vibrotactile : en faisant varier très finement la fréquence, l’amplitude et la forme d’onde d’une vibration, on parvient à tromper les mécanorécepteurs de la peau.
Une impulsion sèche de quelques millisecondes imite à la perfection le clic mécanique d’un bouton physique sur une dalle de verre immobile. Une série d’oscillations modulées en temps réel selon la vitesse de déplacement d’un curseur ou d’un personnage donne l’illusion de glisser sur du gravier, de la glace ou du métal strié. D’autres technologies cutanées émergent également, comme l’électrovibration (modification de la friction électrostatique sur un écran tactile) ou les matrices pneumatiques à micro-bulles.
L’haptique sans contact : ultrasons et champs acoustiques
Peut-on ressentir une forme dans le vide sans porter de gant ni tenir de manette ? C’est le pari de l’haptique mid-air (sans contact). Ces dispositifs utilisent généralement un réseau de transducteurs ultrasoniques. Chaque émetteur envoie des ondes acoustiques inaudibles ; en les faisant converger vers un point focal précis dans l’air, la pression acoustique combinée devient suffisamment forte pour déformer légèrement la peau de la paume ou du bout des doigts.
En déplaçant ce point focal des milliers de fois par seconde, la machine dessine des boutons flottants, des sphères ou des textures aériennes. Bien que cette technologie ne puisse pas bloquer la main (aucun retour d’effort n’est possible), elle connaît un essor important dans les environnements stériles (blocs opératoires) et les tableaux de bord automobiles, où elle permet de valider une commande en gardant les yeux sur la route.
Des premiers télémanipulateurs aux gants VR : l’évolution des dispositifs
L’histoire de l’haptique technologie est intimement liée au besoin humain d’agir dans des milieux hostiles ou inaccessibles, bien avant l’apparition des mondes virtuels.
Les origines : téléopération nucléaire et premiers bras à retour de force
Tout commence à la fin des années 1940 au laboratoire national d’Argonne, aux États-Unis. L’ingénieur Raymond Goertz cherche un moyen de manipuler des éléments hautement radioactifs derrière d’épaisses parois de verre au plomb. Les premières pinces mécaniques à câbles et poulies permettent déjà de sentir la résistance de la fiole saisie : si l’opérateur serre trop fort, il le sent dans son poignet. En 1954, Goertz met au point le premier télémanipulateur électrique asservi, posant les bases théoriques du retour de force motorisé.
Dans les années 1960 et 1970, l’informatique naissante s’empare du concept. Le projet GROPE à l’université de Caroline du Nord détourne ces bras nucléaires pour permettre à des chimistes de « sentir » les forces d’attraction et de répulsion entre des molécules modélisées par ordinateur. En 1994, Thomas Massie et Kenneth Salisbury créent au MIT le célèbre PHANToM : une interface à retour d’effort de bureau dotée d’un stylet articulé. Pour la première fois, un utilisateur peut toucher, palper et sculpter un objet 3D virtuel avec une précision millimétrique.
Les années 1990 : la démocratisation par les joysticks et le jeu vidéo
Alors que les laboratoires travaillent sur des équipements coûtant plusieurs dizaines de milliers de dollars, l’industrie du jeu vidéo cherche à briser la barrière de l’écran. Dès la fin des années 1980, les bornes d’arcade de course automobile intègrent des moteurs électriques sur la colonne de direction pour secouer le volant lors des collisions.
L’année 1997 marque un tournant décisif pour le grand public avec l’arrivée du Rumble Pak sur Nintendo 64, rapidement suivi par la manette DualShock de Sony et le joystick à retour de force SideWinder Force Feedback Pro de Microsoft sur PC. À cette époque, la vibration dans les manettes reste rudimentaire : une simple masse excentrée tourne sur un axe pour faire trembler la coque lors d’une explosion, sans nuance de fréquence.
Du smartphone aux exosquelettes légers : la miniaturisation du toucher
Au cours des années 2010, la disparition des claviers physiques sur les téléphones mobiles oblige les constructeurs à repenser l’haptique. Apple, suivi par l’ensemble de l’industrie mobile et horlogère, remplace les vibreurs rotatifs lents par des moteurs linéaires ultra-rapides (comme le Taptic Engine). Le retour haptique devient ciselé, silencieux et capable d’imiter un ressort mécanique sous un écran fixe.
En parallèle, l’essor de la réalité virtuelle (VR) relance la quête du gant haptique. Les lourds exosquelettes métalliques des années 1990 cèdent la place à des textiles intelligents intégrant des tendons motorisés miniatures ou des poches microfluidiques, capables de freiner la fermeture des doigts lorsqu’on saisit un objet virtuel.
Quels dispositifs haptiques utilise-t-on aujourd’hui ?
En 2026, les technologies haptiques irriguent des secteurs très variés. Voici un tour d’horizon des équipements qui exploitent le toucher numérique au quotidien.
Grand public : manettes à gâchettes adaptatives, volants et vestes haptiques
Le jeu vidéo demeure la vitrine la plus accessible de l’innovation haptique. Le saut générationnel le plus marquant de ces dernières années réside dans l’abandon des vibreurs classiques au profit d’actionneurs à bobine mobile (similaires à des haut-parleurs sans membrane) couplés à des mécanismes de résistance active.
La manette DualSense de Sony illustre parfaitement cette hybridation au sein d’un même dispositif haptique : ses poignées diffusent des vibrations haute définition (permettant de distinguer les gouttes de pluie de la marche dans le sable), tandis que ses gâchettes L2 et R2 intègrent des moteurs à engrenages vis sans fin qui opposent un véritable retour d’effort kinesthésique aux index. Le joueur ressent physiquement le point de rupture d’une détente d’arme ou le blocage d’une pédale d’accélérateur.

La référence grand public pour découvrir l'association du retour vibrotactile haute définition et du retour d'effort kinesthésique (gâchettes adaptatives) sur PS5, PC et appareils mobiles.
- Double technologie : vibrations précises et gâchettes à résistance motorisée
- Compatibilité étendue en Bluetooth et USB (PS5, PC, Mac, iOS, Android)
- Microphone intégré et excellente ergonomie générale
- Fonctionnalités haptiques avancées souvent limitées au mode filaire USB sur PC
- Autonomie sollicitée lorsque les gâchettes et vibrations sont au maximum
Prix constaté le 26/10/2026 à 11:13, susceptible de changer. Le prix affiché sur Amazon fait foi.
Pour les utilisateurs qui recherchent une personnalisation matérielle plus poussée (réglage mécanique de la course des gâchettes, palettes arrière métalliques et modules de sticks remplaçables) tout en conservant l’intégralité du retour haptique et des gâchettes adaptatives, la déclinaison Edge pousse l’ergonomie un cran plus loin sur PS5 et PC.

Destinée aux joueurs exigeants sur PS5 et PC qui souhaitent combiner toute la richesse haptique de la DualSense avec une personnalisation matérielle complète et durable.
- Modules de joysticks entièrement remplaçables contre l'usure
- Réglage mécanique de la course des gâchettes et palettes arrière incluses
- Conserve l'intégralité du retour haptique et des gâchettes adaptatives
- Gabarit légèrement plus lourd que la version standard
Prix constaté le 26/10/2026 à 11:13, susceptible de changer. Le prix affiché sur Amazon fait foi.
En dehors des manettes, l’écosystème grand public comprend désormais les vestes haptiques (qui tapotent le torse grâce à des dizaines de points vibrotactiles indépendants), les coussins basse fréquence pour fauteuils de simulation et les équipements de sim racing. Dans ce dernier domaine, la précision du retour kinesthésique transforme radicalement le pilotage, comme le montre notre test du pédalier Thrustmaster Raceline LC à capteur Load Cell.
Réalité virtuelle : gants haptiques et contrôleurs spatiaux
En réalité virtuelle et mixte, l’absence de retour physique crée une dissonance cognitive : vos yeux voient votre main traverser une table que votre corps ne sent pas. Si les contrôleurs VR livrés avec les casques grand public utilisent des vibrations localisées et parfois des gâchettes motorisées, les gants haptiques dédiés aux salles d’arcade VR et aux entreprises vont beaucoup plus loin.
Ces gants combinent une couche vibrotactile au bout de chaque phalange avec un système de câbles ou de freins électromécaniques sur le dos de la main. Lorsque l’utilisateur referme ses doigts sur une pomme virtuelle, les câbles se bloquent exactement au diamètre du fruit, empêchant la main de se fermer davantage et créant une sensation de volume saisissante.
Secteurs professionnels : simulateurs chirurgicaux, automobile et conception 3D
Loin du divertissement, l’haptique sauve des vies et sécurise des opérations industrielles critiques :
- Médecine et chirurgie : les étudiants en chirurgie dentaire ou laparoscopique s’entraînent sur des simulateurs équipés de bras à retour d’effort ultra-précis. Ils apprennent ainsi à reconnaître la résistance exacte d’une carie par rapport à l’émail sain, ou l’élasticité d’un organe avant de pratiquer sur de vrais patients. Pour aller plus loin sur ces systèmes complexes, découvrez notre article consacré au robot haptique, à la téléprésence et aux bras articulés.
- Sécurité routière et équipement moto : dans un environnement bruyant et soumis aux vibrations de la route, un signal lumineux ou sonore passe facilement inaperçu. Les volants automobiles utilisent l’haptique pour alerter d’un franchissement de ligne blanche, et les équipements de protection deux-roues s’y mettent également.
C’est le cas des gilets airbags électroniques modernes destinés aux motards. Lorsqu’on porte un casque intégral et des gants épais, impossible d’entendre un bip ou de vérifier un voyant sur son torse en roulant. Le gilet Alpinestars Tech-Air 5 Plasma intègre ainsi un retour haptique directement dans sa structure : une vibration franche confirme au pilote que le capteur magnétique de la fermeture éclair a bien armé le système de protection, ou l’avertit d’une batterie faible.

Alpinestars Tech-Air 5 Plasma Gilet airbag, noir, L | Ventilé
Un excellent exemple d'application haptique dédiée à la sécurité routière : ce gilet airbag moto utilise des vibrations pour informer le pilote de l'activation du système sans qu'il ait à quitter la route des yeux.
- Alertes d'état haptiques (vibrations) et visuelles dès la fermeture du zip
- Trois modes de détection (Street, Off-Road, Race) facilement commutables
- Construction en maille légère et très ventilée sous un blouson
- Usage strictement dédié à la protection moto (taille L sur cette référence)
Prix constaté le 26/10/2026 à 11:13, susceptible de changer. Le prix affiché sur Amazon fait foi.
Accessibilité : aides à la navigation et afficheurs braille dynamiques
Pour les personnes aveugles, malvoyantes ou sourdes-aveugles, la technologie haptique constitue un vecteur d’autonomie majeur. Les plages braille rafraîchissables utilisent des centaines de picots piézoélectriques qui montent et descendent sous les doigts pour traduire instantanément le texte d’un écran d’ordinateur ou d’un smartphone.
De nouvelles tablettes graphiques tactiles multicouches permettent aujourd’hui d’afficher en relief des cartes géographiques, des graphiques mathématiques ou des schémas scolaires. Dans l’espace public, des bracelets, chaussures et cannes blanches connectées guident l’utilisateur par des impulsions directionnelles discrètes, lui évitant de monopoliser son audition (indispensable pour repérer la circulation) avec des instructions vocales GPS.
Attention : les dispositifs haptiques générant des vibrations intenses, des champs magnétiques ou de l’électrostimulation (parfois utilisés en rééducation ou sur certaines vestes VR) présentent des contre-indications médicales. Ils sont déconseillés aux personnes porteuses d’un stimulateur cardiaque (pacemaker), aux femmes enceintes (application sur la zone abdominale) ou aux personnes souffrant de troubles musculo-squelettiques et neuropathiques sévères sans l’avis préalable d’un médecin ou d’un professionnel de santé.
Les défis techniques du toucher numérique en 2026
Malgré des progrès spectaculaires, reproduire la richesse d’une poignée de main ou la caresse d’un tissu en soie demeure l’un des défis les plus ardus de l’ingénierie contemporaine.
Latence et taux de rafraîchissement : la règle de la milliseconde
Pour que l’œil humain perçoive un mouvement fluide sur un écran, une cadence de 60 à 120 images par seconde suffit amplement. Le sens du toucher est infiniment plus exigeant. Nos mécanorécepteurs cutanés (notamment les corpuscules de Pacini) sont sensibles à des vibrations pouvant atteindre 300 à 500 Hz, et notre système proprioceptif détecte la moindre instabilité mécanique.
En ingénierie haptique, la règle d’or impose une boucle de contrôle tournant à 1 000 Hz, soit un temps de réponse maximal d’une milliseconde entre le geste de l’utilisateur et la réaction du moteur. Si la latence dépasse quelques millisecondes lors du contact avec un mur virtuel, l’interface entre en résonance : le bras ou la gâchette se met à rebondir de manière incontrôlée, détruisant immédiatement l’illusion de solidité.
Encombrement, thermique et autonomie des dispositifs portables
Produire une force mécanique réelle demande de l’énergie. Contrairement à une puce informatique qui traite des données logiques, un moteur haptique doit déplacer une masse ou freiner un membre humain. Cela engendre trois contraintes physiques majeures sur les appareils sans fil :
- La dissipation thermique : des bobines sollicitées en continu chauffent rapidement au creux des mains ou contre le corps.
- L’autonomie énergétique : sur une manette sans fil, l’activation simultanée des vibrations haute définition et des gâchettes à retour d’effort réduit sensiblement la durée de vie de la batterie par rapport à un usage purement électronique.
- Le poids : intégrer des moteurs puissants dans un gant VR sans fatiguer les épaules de l’utilisateur au bout de vingt minutes oblige à des compromis permanents entre puissance de blocage et légèreté.
Standardisation logicielle : vers un langage universel du toucher
Pendant longtemps, chaque fabricant a développé son propre format propriétaire pour coder les effets tactiles, obligeant les studios de développement à recréer leurs effets pour chaque manette ou téléphone. Aujourd’hui, le secteur s’oriente vers l’adoption de standards ouverts (notamment via les initiatives du groupe Khronos avec OpenXR pour la réalité virtuelle, ou les profils haptiques normalisés sur mobile et PC).
De plus, pour alléger le travail des créateurs, l’intelligence artificielle et le traitement du signal permettent désormais de générer des effets tactiles à la volée à partir de la bande-son. C’est d’ailleurs une piste explorée très sérieusement par les constructeurs de consoles, comme l’illustre le fait que Sony brevete un système convertissant le son des jeux en retour haptique.
Comment évaluer la qualité d’un dispositif haptique grand public ?
Si vous envisagez d’acquérir un périphérique intégrant une interface haptique avancée, voici un récapitulatif des équipements évoqués plus haut et les critères techniques à vérifier avant de faire votre choix.
| Produit | Idéal pour | Prix | Lien |
|---|---|---|---|
| Playstation Sony, Manette 5 Officielle DualSense, Sans Fil, avec Retour… | Référence grand public | 74,99 € | Voir |
| Playstation Sony, Manette 5 DualSense Edge, Sans Fil, Touches Arrière… | Choix personnalisable Pro | 199,99 € | Voir |
| Alpinestars Tech-Air 5 Plasma Gilet airbag, noir, L | Ventilé | Sécurité & Mobilité | 750,00 € | Voir |
Prix mis à jour automatiquement, susceptibles de changer.
Finesse du retour, plage de fréquences et bruit mécanique
Un bon dispositif tactile ne se juge pas à sa puissance brute, mais à sa capacité à nuancer les effets. Un appareil de qualité doit pouvoir produire aussi bien un frémissement subtil à basse fréquence qu’un impact sec et précis, sans continuer à vibrer par inertie une fois le signal arrêté. Soyez également attentif au bruit mécanique : les gâchettes motorisées ou les volants à engrenages émettent parfois des cliquetis audibles lors des changements rapides de résistance, ce qui est tout à fait normal mais peut surprendre dans une pièce calme.
Compatibilité logicielle sur PC, consoles et casques VR
C’est le point technique le plus souvent négligé par les acheteurs : posséder le matériel ne suffit pas, encore faut-il que le système d’exploitation et le logiciel transmettent correctement le flux de données haptiques.
Bon à savoir : sur PC (Windows), l’utilisation d’une manette DualSense ou DualSense Edge en Bluetooth permet de jouer normalement, mais le retour haptique haute définition et les gâchettes adaptatives exigent très souvent une connexion filaire en USB-C sur les jeux compatibles (car le flux haptique utilise un canal audio multicanal spécifique). Pensez également à désactiver Steam Input dans les propriétés des jeux qui gèrent nativement la manette pour éviter que la plateforme n’émule une manette générique à vibrations classiques.
Qu’il s’agisse de ressentir le grain de l’asphalte au bout des doigts, de manipuler des molécules virtuelles ou d’alerter silencieusement un motard en pleine circulation, le toucher numérique s’est imposé comme le chaînon manquant entre le monde physique et nos écrans. En apprenant à décoder la différence entre retour cutané et résistance kinesthésique, vous disposez désormais des clés pour choisir des périphériques réellement adaptés à vos usages et comprendre les révolutions matérielles à venir.
Questions fréquentes
Quelle est la différence entre une vibration classique et le retour haptique ?
Une vibration classique (dite ERM) utilise un petit poids décentré qui tourne sur un moteur : elle met du temps à se lancer et ne produit qu'un bourdonnement uniforme. Le retour haptique moderne utilise des actionneurs linéaires ou à bobine mobile capables de varier instantanément en fréquence et en intensité, ce qui permet de simuler des textures précises, des gouttes d'eau ou des clics mécaniques.
Comment fonctionne une interface à retour d'effort ?
Contrairement au retour tactile qui stimule uniquement la peau, une interface à retour d'effort (ou kinesthésique) utilise des moteurs électriques, des freins magnétiques ou des câbles pour opposer une résistance physique aux muscles et aux articulations. Elle permet ainsi de bloquer un mouvement, de simuler le poids d'un objet virtuel ou de durcir la course d'une gâchette et d'un volant.
Pourquoi le retour haptique de ma manette PS5 ne fonctionne-t-il pas sans fil sur PC ?
Le retour haptique avancé de la DualSense repose sur l'envoi d'un signal audio spécifique à très faible latence vers les bobines de la manette. Sur PC, le protocole Bluetooth standard ne gère pas toujours ce flux de données propriétaire : il est donc nécessaire de brancher la manette en câble USB-C et de lancer un jeu PC officiellement compatible pour profiter de tous les effets.
Dans quels domaines professionnels utilise-t-on la technologie haptique ?
Les technologies haptiques sont massivement utilisées en médecine (simulateurs d'entraînement chirurgical et robots de téléopération), dans l'industrie nucléaire et sous-marine (bras télémanipulateurs), dans l'automobile (commandes tactiles à retour de clic et alertes de sécurité dans le volant) ainsi que dans l'accessibilité (afficheurs braille dynamiques pour personnes malvoyantes).
Existe-t-il des contre-indications médicales aux dispositifs haptiques ?
Les manettes et smartphones grand public ne posent aucun problème pour la majorité des utilisateurs, bien qu'il soit possible de baisser l'intensité des effets en cas de douleurs articulaires ou tendineuses aux mains. En revanche, les vestes haptiques puissantes, les systèmes à électrostimulation ou les équipements à aimants puissants sont déconseillés aux porteurs de pacemaker et aux femmes enceintes sans avis médical.
Cet article contient des liens d'affiliation : en tant que Partenaire Amazon, Haptique réalise un bénéfice sur les achats remplissant les conditions requises, sans surcoût pour vous. Nos sélections restent indépendantes.