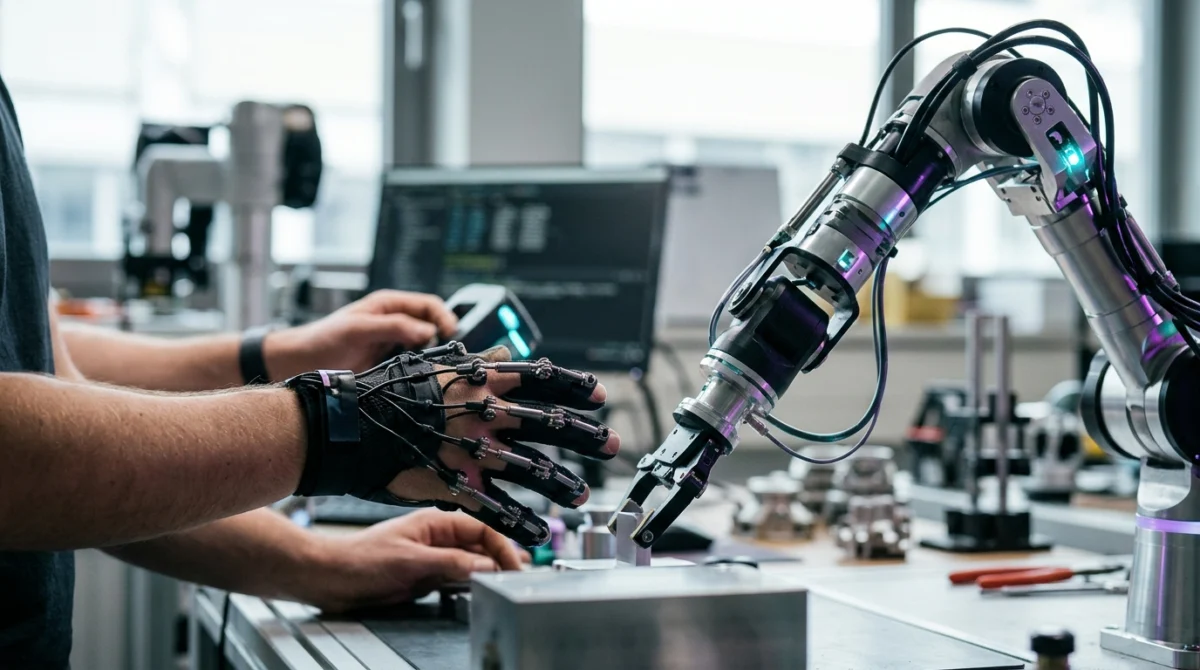
Un robot haptique est un système robotisé capable à la fois de mesurer les forces exercées sur son environnement et de les restituer physiquement à un opérateur humain ou d’adapter son propre mouvement en temps réel. Qu’il prenne la forme d’un bras articulé de bureau, d’un robot chirurgical ou d’un avatar de téléprésence, il transforme une interaction numérique ou distante en sensations mécaniques tangibles : résistance, poids, élasticité et textures.
L’essentiel à retenir :
- Un système robotique haptique repose sur une boucle bidirectionnelle ultra-rapide (souvent à 1 000 Hz) entre la commande de l’utilisateur et la résistance mécanique renvoyée.
- Le bras haptique de bureau est l’interface de référence pour manipuler des objets 3D virtuels en CAO, s’entraîner à la chirurgie ou piloter un robot distant.
- Les robots de téléprésence évoluent d’écrans roulants vers de véritables avatars dotés de mains préhensiles et de capteurs tactiles.
- La communication haptique ne sert pas qu’aux machines industrielles : elle permet aussi le guidage collaboratif (cobotique) et la transmission d’informations ou d’émotions à distance.
Qu’est-ce qu’un robot haptique et comment perçoit-il le toucher ?
La robotique classique excelle dans la répétition aveugle de trajectoires programmées au millimètre près. Mais dès qu’un robot doit manipuler un objet fragile, interagir avec un humain ou être piloté dans un environnement imprévisible, la vision par caméra ne suffit plus. C’est là qu’intervient la robotique haptique : elle dote la machine d’une sensibilité mécanique et permet à l’humain de « ressentir » à travers elle.
La boucle maître-esclave : du geste humain à l’action robotisée
Dans la majorité des applications de téléopération, l’architecture repose sur un couple appelé système maître-esclave (ou plus récemment système leader-suiveur). L’opérateur manipule l’interface « maître » — par exemple une poignée montée sur un bras articulé motorisé ou un gant exosquelette. Ses mouvements sont traduits en consignes de position envoyées au robot « esclave », situé à quelques mètres ou à des milliers de kilomètres.
Lorsque le robot distant entre en contact avec une surface ou saisit un outil, ses capteurs d’effort mesurent la résistance rencontrée. Ces données repartent immédiatement vers l’interface maître, dont les moteurs s’activent pour freiner ou repousser la main de l’utilisateur. Pour que l’illusion d’un contact direct soit parfaite et que le système reste stable, cette boucle de contrôle doit se rafraîchir environ 1 000 fois par seconde (1 kHz). Pour explorer en détail les composants matériels qui rendent cette prouesse possible, vous pouvez consulter notre guide sur les actionneurs, capteurs et vibreurs haptiques.
Différence entre retour kinesthésique (force) et retour cutané (texture)
Pour comprendre comment un robot restitue le toucher, il faut distinguer deux grandes familles de perceptions humaines que les ingénieurs cherchent à reproduire :
- Le retour kinesthésique (ou retour d’effort) : il sollicite nos muscles, nos tendons et nos articulations. C’est lui qui nous renseigne sur le poids d’une pièce mécanique, la raideur d’un ressort, la butée d’un mur virtuel ou l’inertie d’un outil. En robotique, il est généré par des bras motorisés à câbles ou à engrenages.
- Le retour cutané (ou tactile) : il s’adresse aux mécanorécepteurs situés directement sous la peau, en particulier au bout des doigts. Il traduit la rugosité d’une surface, le glissement d’un objet qui menace de tomber, les micro-vibrations ou la température.
Longtemps cantonnée au seul retour kinesthésique, la robotique moderne combine désormais ces deux approches. Un bras robotisé bloque le mouvement de votre poignet lorsque vous touchez une table virtuelle, tandis qu’un module au bout du stylet ou du gant fait vibrer votre index pour simuler le grain du bois.
Le bras haptique : l’interface clé du contrôle par retour de force
Sur le bureau d’un ingénieur, d’un chercheur ou d’un chirurgien en formation, le robot haptique prend le plus souvent la forme d’un bras haptique compact. Contrairement à une souris 3D traditionnelle qui se contente d’envoyer des coordonnées à l’ordinateur, ce périphérique motorisé pousse physiquement contre la main de l’utilisateur.
Degrés de liberté (DoF) et résistance mécanique en temps réel
La fiche technique d’un bras haptique se lit avant tout à travers ses degrés de liberté (DoF, pour Degrees of Freedom). Dans un espace tridimensionnel, un objet peut se déplacer selon trois axes (haut/bas, gauche/droite, avant/arrière) et pivoter selon trois angles (roulis, tangage, lacet), soit un total de 6 degrés de liberté.
Attention toutefois à un détail crucial lors du choix d’un équipement : de nombreux bras d’entrée ou de milieu de gamme sont qualifiés de « 6 DoF en mesure, 3 DoF en retour de force ». Cela signifie que le robot capte bien la position et l’orientation complète de votre stylet dans l’espace (6 DoF), mais que ses moteurs ne génèrent une résistance physique que sur les trois axes de translation (3 DoF). Pour ressentir un couple de torsion — par exemple la résistance d’une clé que l’on tourne dans une serrure ou d’un foret qui se coince dans un os —, il faut un bras doté d’un retour d’effort actif à 6 DoF (voire 7 DoF si l’on ajoute une pince motorisée au bout du bras).
Bon à savoir : Un bon bras haptique se reconnaît à sa « transparence mécanique ». Lorsqu’il ne touche aucun objet virtuel, il doit offrir une friction quasi nulle et compenser son propre poids par logiciel, donnant l’impression que la poignée flotte librement dans l’air.
Modèles de référence en recherche, CAO et simulation médicale
Le marché des bras haptiques professionnels est structuré autour de quelques constructeurs historiques dont les architectures répondent à des besoins très différents :
| Gamme / Fabricant | Architecture mécanique | Degrés de liberté (Retour de force) | Usages principaux |
|---|---|---|---|
| 3D Systems (ex-SensAble) Touch / Phantom | Bras articulé anthropomorphe à câbles | 3 DoF ou 6 DoF selon modèle | Sculpture 3D numérique, CAO dentaire, simulation médicale abordable |
| Force Dimension (gammes omega, delta, sigma) | Cinématique parallèle (structure en triangle) | 3 DoF à 7 DoF | Recherche en téléopération, micro-robotique, aérospatiale (très haute rigidité) |
| Haption (gamme Virtuose) | Bras articulé à fort retour d’effort | 6 DoF | Montage industriel en réalité virtuelle, maintenance nucléaire, ergonomie |
| Quanser / Butterfly Haptics | Pantographe ou lévitation magnétique | 2 DoF à 6 DoF | Enseignement universitaire de l’automatique, recherche académique |
En conception assistée par ordinateur (CAO) et en modélisation libre, ces bras permettent aux sculpteurs numériques de modeler de « l’argile virtuelle » avec les mêmes réflexes qu’en atelier : plus on appuie fort avec le stylet, plus on creuse la matière, tout en sentant le volume résister sous la main. En médecine, ils constituent le cœur des simulateurs d’endoscopie, de chirurgie dentaire ou d’arthroscopie, permettant aux internes de s’exercer au geste juste sans risque pour les patients.
Téléprésence robotique : agir à distance avec le sens du toucher
Voir et entendre à distance est devenu banal grâce à la visioconférence. Mais agir physiquement dans un lieu éloigné reste un défi majeur. C’est toute l’ambition de la téléprésence robotique enrichie par l’haptique.
Des robots de téléprésence classiques aux avatars télopérés
Quand on cherche des informations sur les telepresence robots (robots de téléprésence), on tombe généralement sur des tablettes montées sur une base roulante motorisée (comme les modèles utilisés dans les bureaux, les hôpitaux ou les musées pour permettre à une personne distante de se déplacer et de discuter). Ces appareils offrent une présence sociale visuelle et sonore précieuse, mais ils sont dépourvus de bras et de sens du toucher : ils permettent d’être « là-bas », mais pas d’y agir.
La nouvelle génération franchit ce cap en associant mobilité, vision stéréoscopique (via un casque de réalité virtuelle porté par l’opérateur) et manipulation bimanuelle haptique. Des compétitions internationales comme l’ANA Avatar XPRIZE ont accéléré le développement de ces robots humanoïdes ou semi-humanoïdes. L’opérateur, installé dans son poste de contrôle, enfile des gants haptiques ou saisit deux bras exosquelettes. À des centaines de kilomètres, l’avatar robotique reproduit chaque mouvement de tête, de bras et de doigts. Grâce aux capteurs intégrés aux phalanges du robot, le pilote peut soulever une tasse en porcelaine sans la briser, sentir le poids d’une boîte ou serrer la main d’un interlocuteur en percevant la pression exercée.
Téléchirurgie et interventions en milieux extrêmes (spatial, nucléaire, sous-marin)
Au-delà des avatars polyvalents, la téléopération haptique sauve des vies et protège les techniciens dans des environnements où l’homme ne peut pas se rendre directement :
- Le démantèlement nucléaire et l’industrie chimique : c’est d’ailleurs le berceau historique de la robotique maître-esclave (dès le milieu du XXe siècle avec les télémanipulateurs mécaniques de Raymond Goertz). Aujourd’hui, des bras robotisés robustes remplacent les liaisons par câbles d’acier par des asservissements électriques à retour d’effort, permettant de découper des conduites ou de manipuler des déchets radioactifs derrière d’épaisses parois de confinement tout en sentant le moindre blocage de la lame.
- L’exploration sous-marine et spatiale : les robots sous-marins téléopérés (ROV) qui interviennent sur des câbles télécoms ou des installations offshore par plusieurs milliers de mètres de fond utilisent des bras hydrauliques ou électriques. Le retour de force évite à l’opérateur, installé sur le navire en surface, d’arracher accidentellement une vanne en exerçant un couple excessif. De même, les agences spatiales testent le contrôle de rovers ou de bras orbitaux depuis une station spatiale avec retour tactile pour les opérations de maintenance.
- La chirurgie assistée par robot : pendant longtemps, les systèmes chirurgicaux téléopérés misaient tout sur l’ultra-haute définition visuelle 3D, obligeant le chirurgien à « deviner » la tension d’un fil de suture en observant la déformation visuelle des tissus. Les plateformes chirurgicales de dernière génération intègrent désormais un retour de force mesuré directement au niveau des instruments, permettant au praticien de ressentir la résistance des tissus mous et de réduire les forces appliquées sur les organes.
La communication haptique : transmettre des émotions et des consignes
Le toucher n’est pas uniquement un outil utilitaire destiné à visser un boulon ou à palper une surface. C’est aussi notre canal de communication le plus primitif et le plus immédiat. La communication haptique explore la manière dont les systèmes robotisés et connectés utilisent ce sens pour dialoguer avec nous ou nous relier aux autres.
Le toucher social à distance : bracelets connectés et interfaces affectives
En psychologie et en sciences de la communication, l’haptique désigne l’étude du toucher dans les relations humaines (une poignée de main, une tape amicale sur l’épaule). Transposée à la technologie, cette approche a donné naissance à l’haptique affective ou sociale. L’objectif n’est plus la précision millimétrique d’un bras industriel, mais la transmission d’une intention ou d’une présence émotionnelle.
On trouve ainsi des bracelets connectés fonctionnant par paire : lorsque l’un des utilisateurs tapote ou presse son bracelet, le second appareil reproduit une légère pression mécanique, une vibration douce ou une sensation de chaleur sur le poignet de son partenaire éloigné. En recherche robotique, des projets plus ambitieux développent des interfaces capables de transmettre le rythme cardiaque à distance, ou des coussins et peluches robotisées (utilisés notamment en gérontologie ou pour apaiser l’anxiété) qui simulent une respiration mécanique lente sous la main.
Guidage tactile et collaboration homme-robot (cobotique)
Dans les usines, les entrepôts ou les centres de rééducation, la communication haptique prend une forme beaucoup plus directe à travers la cobotique (robotique collaborative). Contrairement aux robots industriels traditionnels enfermés dans des cages de sécurité, les cobots partagent l’espace de travail des opérateurs humains.
Leur mode de communication principal est physique : grâce à des capteurs de couple intégrés dans chacune de leurs articulations, l’ouvrier peut saisir le bras du robot à pleine main pour lui « montrer » une trajectoire (apprentissage par démonstration). Le cobot devient alors parfaitement souple et accompagne le mouvement. Inversement, lors de l’assemblage d’une pièce lourde (comme un pare-brise ou un tableau de bord), le robot porte la charge et utilise des guides virtuels haptiques : l’humain pousse la pièce librement, mais le robot bloque physiquement tout mouvement qui sortirait du couloir de sécurité et empêche toute collision avec la carrosserie.
Ce même principe de guidage physique partagé est utilisé par les exosquelettes et les robots de rééducation motrice après un accident vasculaire cérébral (AVC). Le robot accompagne le bras ou la jambe du patient en ne fournissant que la force strictement nécessaire pour terminer le geste.
Attention : L’utilisation de robots de rééducation ou d’exosquelettes motorisés relève d’un protocole médical strict. Ces équipements ne doivent jamais être utilisés sans l’encadrement d’un médecin rééducateur ou d’un kinésithérapeute formé, et présentent des contre-indications spécifiques (fractures non consolidées, spasticité sévère ou port de certains implants médicaux actifs).
Les défis techniques de la robotique haptique en 2026
Si les démonstrations de laboratoire impressionnent, pourquoi ne croise-t-on pas encore des avatars haptiques dans chaque entreprise ou chaque foyer ? C’est que le toucher est, de loin, le sens le plus exigeant à numériser et à transmettre.
Latence réseau et stabilité de la boucle de retour d’effort
Lorsqu’un flux vidéo ou audio subit un retard de 50 millisecondes sur Internet, notre cerveau s’en accommode très bien : l’image saccade légèrement, mais rien de dangereux ne se produit. En robotique à retour d’effort, un tel délai est critique. Si vous poussez votre bras maître contre une surface dure et que l’ordre de freinage met trop de temps à revenir du robot esclave, vous aurez déjà dépassé la position du mur. Lorsque la force de répulsion arrive enfin, elle repousse violemment votre main en arrière, ce qui déclenche une nouvelle correction en sens inverse.
Ce phénomène d’instabilité provoque des oscillations mécaniques incontrôlables : le bras se met à vibrer ou à donner des à-coups violents. Pour téléopérer un robot à longue distance via la 5G ou la fibre optique, les chercheurs déploient en 2026 des algorithmes de contrôle prédictif et d’apprentissage automatique : le poste local modélise l’environnement distant pour générer un retour de force instantané, tout en se recalant en permanence sur les données réelles qui arrivent avec quelques millisecondes de décalage.
Miniaturisation, peaux artificielles et coût des équipements
L’autre défi est matériel. Doter une pince robotique d’un simple capteur de force global à la base du poignet est relativement simple. Mais pour reproduire la richesse de la main humaine, qui compte des milliers de mécanorécepteurs par centimètre carré, il faut recouvrir les doigts du robot d’une véritable peau électronique (e-skin).
Ces peaux synthétiques, souples et étirables, commencent à équiper les mains robotisées les plus avancées : elles détectent non seulement la pression normale, mais aussi le cisaillement (le début d’un glissement) et la température. Reste ensuite à restituer cette multitude d’informations sur les doigts de l’opérateur sans l’encombrer d’un gant lourd, rigide et hors de prix. Le coût élevé des usinages de précision, des moteurs sans balais (brushless) à faible inertie et des capteurs optiques explique pourquoi les bras haptiques professionnels restent encore l’apanage des laboratoires et de l’industrie.
Peut-on s’initier à la robotique haptique chez soi ?
Heureusement, il n’est pas nécessaire de disposer du budget d’un centre de recherche spatiale pour expérimenter le retour d’effort et la mécanique haptique à la maison ou dans un fablab.
Kits robotiques éducatifs et projets open-source
Une communauté très active d’enseignants, d’étudiants en robotique et de passionnés (makers) a développé des plateformes haptiques entièrement open-source, imprimables en 3D et pilotées par des microcontrôleurs courants (Arduino, ESP32) :
- Le projet Hapkit : initialement conçu à l’université Stanford pour l’enseignement à distance, ce petit levier à 1 degré de liberté s’imprime en 3D pour un coût très réduit. Il permet de programmer et de ressentir physiquement un mur virtuel, un ressort, un amortisseur visqueux ou des crans mécaniques.
- Les pantographes 2 DoF (comme le Haply 2DIY) : utilisant deux petits moteurs couplés à des bras articulés sur un plan plat, ils permettent de déplacer un curseur sur une table en ressentant des reliefs, des textures et des champs de force en deux dimensions.
- Les boutons rotatifs haptiques (SmartKnob) : basés sur un moteur brushless et un capteur de position magnétique, ces projets open-source transforment un simple bouton rotatif en une interface robotisée capable de changer dynamiquement son nombre de crans, sa butée de fin de course ou sa résistance selon le menu affiché à l’écran.
Périphériques grand public inspirés de la robotique
Sans toujours porter l’étiquette de « robot », plusieurs périphériques du quotidien utilisent exactement les mêmes lois physiques et les mêmes boucles d’asservissement que les bras haptiques professionnels. C’est particulièrement vrai dans le domaine de la simulation automobile et aérienne.
Un volant de sim racing à entraînement direct (Direct Drive) est, par définition, un système robotique rotatif à 1 degré de liberté à fort retour d’effort : son moteur industriel lit les forces calculées par le moteur physique du jeu (perte d’adhérence des pneus, passage sur un vibreur) et les applique directement dans vos poignets. De même, les pédaliers haut de gamme délaissent les simples potentiomètres de position pour des capteurs de force issus de l’industrie, comme vous pouvez le découvrir dans notre test du pédalier Thrustmaster Raceline LC à capteur Load Cell. Même dans l’univers des consoles de salon, les gâchettes adaptatives à engrenages motorisés et les nouvelles approches logicielles — à l’image du récent brevet de Sony convertissant le son des jeux en retour haptique — témoignent de cette convergence continue entre la recherche robotique et nos interfaces de loisir.
Que vous soyez étudiant en ingénierie, professionnel de la conception 3D ou simplement curieux des interfaces de demain, la frontière entre l’écran passif et le monde physique s’efface progressivement. Commencer par manipuler un périphérique à retour de force ou assembler un petit kit open-source reste la meilleure façon de comprendre une évidence : en robotique, voir permet de superviser, mais seul le toucher permet véritablement de maîtriser le geste.
Questions fréquentes
Quelle est la différence entre un robot classique et un robot haptique ?
Un robot industriel classique exécute une trajectoire programmée sans se soucier de ce qu'il touche, ou s'arrête simplement en cas d'obstacle. Un robot haptique mesure en continu les forces d'interaction avec son environnement et les restitue physiquement à un opérateur humain (retour de force) ou adapte instantanément sa propre souplesse en fonction du contact.
À quoi sert un bras haptique sur un ordinateur ?
Un bras haptique remplace la souris dans les environnements 3D en ajoutant le sens du toucher. Il permet aux designers de sculpter de la matière virtuelle en sentant sa résistance, aux ingénieurs de tester le montage d'une pièce mécanique en CAO sans fabriquer de prototype, et aux médecins de s'entraîner à des gestes chirurgicaux sur simulateur.
Les robots de téléprésence ont-ils tous un retour haptique ?
Non, la majorité des robots de téléprésence commercialisés pour les bureaux ou les écoles sont de simples écrans de visioconférence montés sur une base roulante télécommandée. Seuls les robots de téléopération avancés (utilisés dans l'industrie, le nucléaire, la recherche ou les avatars robotiques) intègrent des bras articulés et un retour de force pour manipuler des objets à distance.
Qu'est-ce que la communication haptique ?
La communication haptique désigne la transmission d'informations, de consignes ou d'émotions par le biais du toucher. En technologie, elle englobe aussi bien les objets connectés qui transmettent une pression amicale à distance (toucher social) que le guidage physique entre un ouvrier et un robot collaboratif (cobot) dans un atelier.
Pourquoi le retour de force est-il difficile à transmettre sur Internet ?
La perception humaine des forces mécaniques exige une boucle de rafraîchissement très rapide, de l'ordre de 1 000 fois par seconde (latence inférieure à une milliseconde). Si la connexion réseau introduit un retard trop important entre le robot distant et la poignée de l'opérateur, le système de retour de force devient instable et génère des vibrations ou des mouvements saccadés.