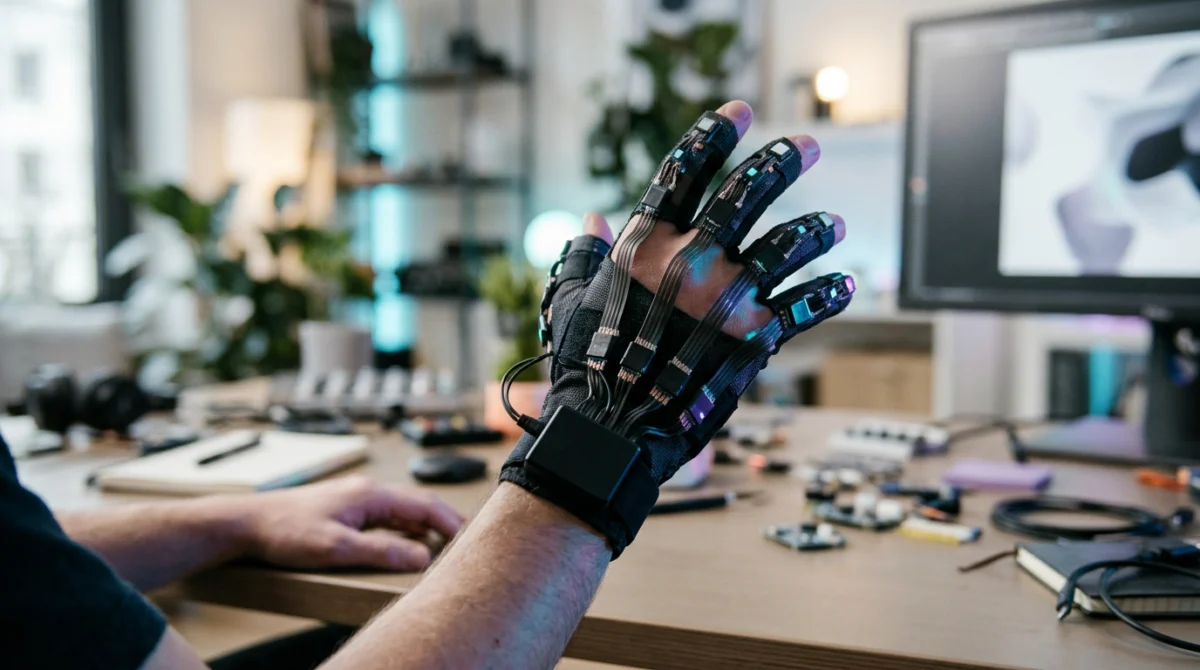
Le 17 novembre 2026, le consortium Haptics Industry Forum (HIF) a annoncé le lancement officiel de l’Universal Haptics Protocol (UHP) en version 1.0. Ce protocole inédit établit un langage commun entre les logiciels et les appareils à retour tactile comme les manettes, les simulateurs ou les vêtements connectés. Il vise à mettre fin à la fragmentation technique du secteur en simplifiant le travail des créateurs d’applications et de jeux vidéo.
L’essentiel :
- Le Haptics Industry Forum (HIF) publie l’Universal Haptics Protocol (UHP) 1.0, fruit de travaux initiés en 2021 avec plusieurs acteurs majeurs de l’industrie et de la recherche.
- Ce standard repose sur des briques de base communes (impulsion, vibration, pause) pour déclencher des effets tactiles sans réécrire le code pour chaque appareil.
- Si un aperçu est public, la documentation technique complète reste réservée aux membres du consortium en attendant une adoption plus large par l’industrie.
Ce qui a été annoncé
Selon le communiqué officiel du Haptics Industry Forum (HIF) relayé par Yahoo Finance le 17 novembre 2026, l’industrie du toucher numérique dispose désormais d’un cadre de communication unifié : l’Universal Haptics Protocol 1.0. Un protocole informatique est un ensemble de règles qui permet à deux systèmes différents de se comprendre, à la manière d’une langue commune entre deux interlocuteurs. Dans le cas de l’UHP 1.0, ce vocabulaire partagé sert de passerelle entre les logiciels — tels que les applications mobiles ou les moteurs de jeu vidéo — et le matériel haptique, c’est-à-dire les équipements capables de produire des sensations physiques (manettes de jeu, sièges de simulation, objets connectés).
Cette publication est l’aboutissement d’un long processus industriel. Les réflexions ont débuté dès 2021 au sein d’un groupe de discussion réunissant des développeurs. En 2024, le HIF a accéléré le mouvement en lançant un appel à propositions auprès de l’industrie afin de définir les briques élémentaires du toucher numérique. La spécification UHP a été présentée une première fois le 29 septembre 2026 lors de la journée portes ouvertes (Open House) de l’organisation, avant son lancement officiel en novembre.
Le projet a été piloté par le groupe de travail « Protocols and APIs » (Protocoles et interfaces de programmation) du HIF, présidé par Tim Szeto, qui occupe également le poste de PDG de l’entreprise TITAN Haptics. Plusieurs acteurs reconnus du matériel, du logiciel et du monde académique ont contribué à l’élaboration de cette première mouture : le fabricant de périphériques Logitech S.A., TITAN Haptics, Hapticlabs, le spécialiste de la simulation automobile iRacing, le concepteur de systèmes de mouvement D-BOX ainsi que l’Université de Waterloo.
En clair : Jusqu’à présent, les créateurs de jeux vidéo ou d’applications devaient programmer des commandes différentes pour faire vibrer chaque marque de manette ou de fauteuil de simulation. Avec l’Universal Haptics Protocol 1.0, ils disposent désormais d’un langage unique : le logiciel envoie une seule consigne tactile, et chaque appareil compatible la traduit selon ses propres capacités physiques.
Comment ça marche
Pour harmoniser les retours tactiles sans brider les performances des appareils les plus sophistiqués, l’UHP 1.0 s’appuie sur ce que les ingénieurs appellent des « primitives haptiques ». Une primitive est une brique de base, une instruction élémentaire comparable à une note de musique sur une partition. Le protocole en définit trois principales : l’impulsion (Impulse, pour un choc bref comme un clic), la vibration (Vibrate, pour un tremblement continu) et la pause (Pause, un silence tactile entre deux effets).
Chacune de ces briques peut être finement ajustée grâce à quatre paramètres : la durée, l’intensité (la force du retour), la fréquence (la hauteur de la vibration, grave ou aiguë) et la netteté (sharpness, qui définit si la sensation est franche et sèche ou au contraire douce et diffuse). Le protocole gère aussi bien la lecture séquentielle (des effets joués les uns après les autres) que la lecture parallèle et la superposition d’effets. Pour les appareils les plus avancés, l’UHP 1.0 prévoit des extensions prenant en charge les formes d’ondes complexes ainsi que l’audio-haptique en flux continu, une technique qui transforme directement un signal sonore en vibrations physiques en temps réel.
L’intelligence du système repose sur un dialogue bidirectionnel. Lorsqu’un périphérique compatible est connecté, il déclare au logiciel ses capacités exactes, ses canaux disponibles et les fonctionnalités qu’il prend en charge. Le logiciel adapte alors automatiquement ses requêtes. De plus, l’UHP 1.0 utilise des identifiants de points de terminaison (endpoint identifiers). Il s’agit d’adresses précises permettant de cibler une zone spécifique de l’équipement : la poignée gauche ou la gâchette droite d’une manette, ou encore le dossier d’un siège de simulation.
Enfin, ce langage a été pensé pour être léger et facile à transporter. Il ne nécessite pas de nouveaux câbles ou de nouvelles puces radio, car sa structure est conçue pour voyager à travers des standards de communication informatique déjà présents dans nos appareils quotidiens : l’USB HID (le protocole utilisé par les claviers, souris et manettes filaires) et le Bluetooth GATT (le standard de communication des objets connectés sans fil).
Pourquoi c’est une avancée
La naissance de l’UHP 1.0 répond à un problème majeur de l’industrie : la fragmentation. Ces dernières années, la mécanique des moteurs haptiques a beaucoup progressé dans les manettes de jeu, les simulateurs de conduite ou les vestes connectées. Pourtant, l’écosystème logiciel peinait à suivre. Pour produire une sensation similaire — comme le vrombissement d’un moteur ou le recul d’une arme virtuelle — sur trois appareils de marques différentes, un studio de développement devait jusqu’alors écrire trois séries de commandes spécifiques et réaliser un travail d’intégration sur mesure pour chaque produit.
Cette lourdeur technique compliquait considérablement la création logicielle et limitait la portée des contenus haptiques : faute de temps ou de budget, de nombreux développeurs se contentaient de vibrations basiques ou ignoraient certains accessoires pourtant très performants. On peut comparer cette situation aux débuts de l’informatique, lorsque chaque imprimante nécessitait un programme totalement différent avant l’apparition de formats universels comme le PDF.
L’Universal Haptics Protocol 1.0 apporte une première réponse standardisée à ce blocage. En unifiant les requêtes logicielles en amont, il permet aux créateurs de concevoir leurs effets tactiles une seule fois. De leur côté, les fabricants de matériel conservent la liberté d’exprimer leurs spécificités techniques : un simulateur haut de gamme traduira la consigne avec toute sa richesse mécanique, tandis qu’une manette plus simple en restituera l’essentiel selon ses propres moyens.
Les limites et la suite
Malgré son statut de version 1.0, ce protocole constitue avant tout une fondation qui demande encore à être consolidée sur le terrain. La principale limite actuelle tient à l’accessibilité de sa documentation : si un aperçu général de l’UHP est consultable publiquement sur le site web du Haptics Industry Forum, la spécification technique complète et les documents d’implémentation restent strictement réservés aux entreprises membres de l’organisation. Cette restriction pourrait freiner, dans un premier temps, son adoption par les développeurs indépendants ou les petits fabricants non affiliés au consortium.
En outre, la publication d’un standard sur le papier ne garantit pas son intégration immédiate dans les produits commerciaux. Le HIF souligne que des travaux d’implémentation pratique, d’adoption par l’ensemble de l’industrie et d’alignement avec d’autres organismes internationaux de normalisation sont encore nécessaires.
Pour accompagner cette transition, le groupe de travail du HIF a défini trois priorités pour la suite de ses travaux :
- Poursuivre la recherche sur les lacunes d’interopérabilité restantes et anticiper les besoins des appareils haptiques émergents.
- Assurer la coordination technique et administrative avec les autres organisations de normalisation du secteur technologique.
- Développer des outils pratiques d’implémentation à destination des ingénieurs, comprenant des exemples de code de référence, des guides pour les développeurs, des ressources de test et des mappages de transport (des tables de traduction clé en main pour l’USB et le Bluetooth).
Questions fréquentes
Qu'est-ce que l'Universal Haptics Protocol (UHP) 1.0 ?
L'UHP 1.0 est un protocole informatique lancé le 17 novembre 2026 par le Haptics Industry Forum. Il fournit un langage commun permettant aux logiciels (jeux vidéo, applications) de communiquer des effets tactiles à différents appareils (manettes, simulateurs, objets connectés) sans avoir à programmer chaque appareil séparément.
Quelles entreprises ont participé à la création de ce standard ?
Le protocole a été développé au sein du groupe de travail « Protocols and APIs » du Haptics Industry Forum, présidé par Tim Szeto (PDG de TITAN Haptics). Les travaux ont réuni Logitech S.A., TITAN Haptics, Hapticlabs, iRacing, D-BOX et l'Université de Waterloo.
Comment l'UHP 1.0 s'adapte-t-il à des appareils très différents ?
Le protocole utilise des briques de base communes (impulsion, vibration, pause) réglables en durée, intensité, fréquence et netteté. Lorsqu'un appareil est branché, il indique ses capacités et ses zones de vibration (comme une gâchette ou un siège) au logiciel, qui ajuste alors ses demandes en conséquence.
La documentation technique de l'UHP 1.0 est-elle accessible à tous ?
Non, pas intégralement. Un aperçu du fonctionnement du protocole est accessible gratuitement au public sur le site du Haptics Industry Forum, mais la spécification technique complète et les documents d'implémentation sont réservés aux membres de l'organisation.