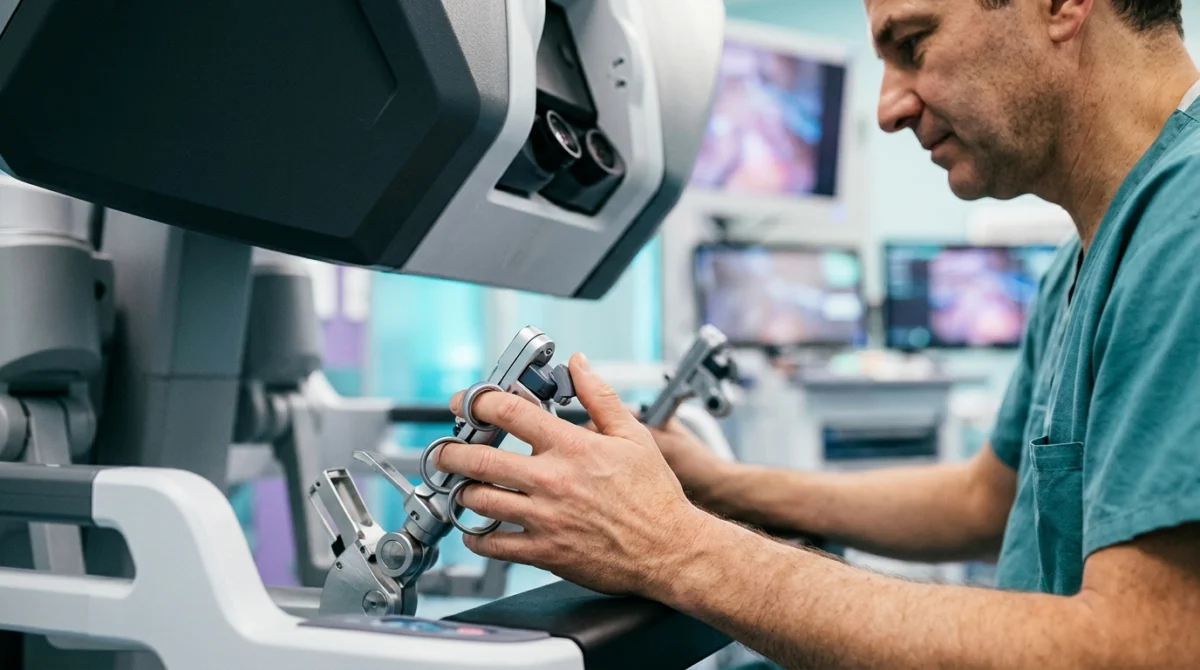
Le robot Da Vinci est un système de télémanipulation chirurgicale conçu par l’entreprise américaine Intuitive Surgical pour assister les praticiens lors d’opérations mini-invasives. Contrairement à l’image d’un automate autonome, cet équipement reproduit en temps réel les mouvements des mains du chirurgien installé à une console, tout en filtrant les tremblements et en offrant une vision 3D haute définition. Longtemps dépourvu de sens du toucher, il intègre sur sa cinquième génération une technologie de retour de force qui transforme l’expérience au bloc opératoire.
L’essentiel à retenir :
- Contrôle humain total : le robot n’opère jamais seul ; il agit comme une extension mécanique de haute précision pilotée à 100 % par le chirurgien.
- Évolution des gammes : après le Da Vinci Si, les hôpitaux utilisent principalement les modèles X et Xi, tandis que le Da Vinci 5 introduit le retour de force (Force Feedback).
- Défi sensoriel : l’absence historique de retour haptique sur les générations Si, X et Xi oblige les praticiens à compenser le toucher par l’observation visuelle de la déformation des tissus.
- Coût et présence en France : un système complet nécessite un investissement initial compris entre 1,5 et 2,5 millions d’euros, avec plus de 250 unités installées dans les établissements français.
Qu’est-ce que le robot chirurgical Da Vinci ?
Dans l’univers des interfaces homme-machine, peu de dispositifs exigent une fiabilité aussi absolue qu’un robot chirurgical. Le système Da Vinci s’inscrit dans la continuité de la cœlioscopie (ou laparoscopie) : au lieu d’ouvrir largement l’abdomen ou le thorax, le chirurgien opère à travers de petites incisions de quelques millimètres à l’aide d’instruments longs et fins.
Ce dispositif constitue aujourd’hui la pierre angulaire de l’haptique médicale appliquée à la chirurgie, un domaine où la mécanique de précision et l’ergonomie cognitive se rejoignent pour sécuriser le geste opératoire.
Origine et date de création par Intuitive Surgical
Si l’on cherche la date de création du robot Da Vinci, il faut remonter à la fin des années 1980 et aux travaux du Stanford Research Institute (SRI), financés en partie par l’armée américaine. L’idée initiale consistait à développer un système de téléprésence permettant à un chirurgien d’opérer à distance un soldat blessé sur le champ de bataille.
En 1995, la société Intuitive Surgical est fondée en Californie pour adapter ces brevets à la chirurgie civile mini-invasive. Le système est baptisé « Da Vinci » en hommage à Léonard de Vinci, dont les études anatomiques et les plans du premier automate mécanique connu (le chevalier mécanique de 1495) ont inspiré les ingénieurs. Après un premier prototype nommé Lenny puis Mona, le premier système Da Vinci commercial est utilisé en Europe à la fin des années 1990 avant d’obtenir la très convoitée homologation de la FDA américaine en juillet 2000 pour la chirurgie laparoscopique générale.
Les trois éléments clés : console, chariot patient et colonne vidéo
Un système Da Vinci ne ressemble pas à un robot humanoïde, mais à un écosystème modulaire divisé en trois sous-ensembles interconnectés par fibre optique :
- La console chirurgicale : c’est le poste de commande où le chirurgien s’assoit, souvent à quelques mètres du patient. Il place sa tête dans un viseur stéréoscopique qui lui projette une image 3D agrandie du champ opératoire, saisit deux manipulateurs manuels (les maîtres) sous l’écran et utilise un jeu de pédales pour activer la coagulation, changer de bras actif ou déplacer la caméra.
- Le chariot patient : placé directement au-dessus de la table d’opération, ce mât motorisé supporte quatre bras robotiques articulés. L’un des bras maintient la caméra endoscopique, tandis que les trois autres accueillent les instruments chirurgicaux interchangeables (ciseaux, pinces bipolaires, porte-aiguilles).
- La colonne vidéo (ou chariot de vision) : située à proximité de l’équipe paramédicale, elle regroupe les processeurs d’image, la source lumineuse froide, les générateurs électrochirurgicaux et un écran tactile permettant à l’aide-opératoire et aux infirmiers de bloc de suivre l’intervention en deux dimensions.
Comment se déroule une opération avec le système Da Vinci ?
Une opération assistée par le robot Da Vinci suit un protocole rigoureux appelé docking (arrimage). Une fois le patient endormi, le chirurgien réalise de petites incisions pour y placer des trocarts (de petits tubes d’accès) et insuffle du gaz carbonique pour créer un espace de travail dans la cavité abdominale ou thoracique. Le chariot patient est ensuite approché et ses bras sont solidarisés aux trocarts.
Le télémanipulateur : le chirurgien garde le contrôle à 100 %
Le terme même de « robot » prête parfois à confusion auprès du grand public. Sur le plan technique, le Da Vinci est un télémanipulateur maître-esclave. Il ne possède aucune autonomie décisionnelle et ne peut pas être programmé pour réaliser une suture ou une ablation tout seul.
Chaque mouvement des bras du chariot patient est la traduction instantanée d’un mouvement effectué par le praticien aux commandes de la console. Un capteur infrarouge vérifie en permanence que la tête du chirurgien est bien engagée dans le viseur optique : s’il recule la tête pour parler à l’anesthésiste, les instruments se verrouillent immédiatement par sécurité.
Attention : La chirurgie robot-assistée reste un acte chirurgical majeur comportant des risques opératoires et anesthésiques. Le choix entre une chirurgie ouverte, une cœlioscopie classique ou une assistance par robot Da Vinci relève exclusivement de l’appréciation médicale de votre chirurgien et de l’équipe pluridisciplinaire, selon votre pathologie et vos antécédents.
Filtrage des tremblements et articulation EndoWrist à 7 degrés de liberté
En cœlioscopie conventionnelle, le chirurgien manipule de longues tiges rigides à travers la paroi abdominale. Ce point de pivot crée un « effet levier » contre-intuitif : pour déplacer la pointe de l’instrument vers la gauche à l’intérieur du corps, le praticien doit bouger sa main vers la droite à l’extérieur. De plus, la longueur de la tige amplifie le moindre tremblement physiologique.
L’interface du Da Vinci résout ces deux contraintes mécaniques :
- La démultiplication du mouvement (Motion Scaling) : le système informatique convertit un déplacement ample de la main du chirurgien (par exemple 3 centimètres à la console) en un micro-déplacement de quelques millimètres à la pointe de l’instrument, tout en filtrant numériquement les tremblements parasites.
- La technologie EndoWrist : les instruments Da Vinci possèdent à leur extrémité une micro-articulation mécanique câblée qui reproduit et dépasse la mobilité du poignet humain. Avec 7 degrés de liberté et une rotation atteignant 540 degrés, le chirurgien retrouve un geste naturel et intuitif, indispensable pour suturer dans des espaces anatomiques très étroits comme le petit bassin.
Spécialités concernées : urologie, gynécologie, chirurgie digestive et thoracique
Grâce à cette dextérité en milieu confiné, le robot Da Vinci s’est imposé dans plusieurs disciplines chirurgicales :
- Urologie : c’est la spécialité historique du robot, notamment pour la prostatectomie radicale (ablation de la prostate pour cancer), où la préservation des bandelettes nerveuses et du sphincter urinaire exige une dissection millimétrique, ainsi que pour la néphrectomie partielle (ablation d’une tumeur du rein en conservant l’organe).
- Gynécologie : hystérectomies complexes, traitement chirurgical de l’endométriose profonde ou cure de prolapsus.
- Chirurgie digestive et viscérale : chirurgie colorectale, chirurgie bariatrique (obésité), pancréatectomies et hépatectomies.
- Chirurgie thoracique et ORL : lobectomies pulmonaires (sans écarter les côtes) et chirurgie transorale pour certaines tumeurs de l’oropharynx.
Du Da Vinci Si aux modèles X, Xi et 5 : l’arrivée du retour haptique
Depuis plus de vingt ans, l’architecture du système a connu plusieurs sauts générationnels. Pour un observateur attentif aux technologies d’interface, cette évolution raconte surtout la longue quête pour réconcilier la robotique chirurgicale avec le sens du toucher.
| Modèle | Année d’introduction | Architecture des bras | Spécificité principale | Retour de force aux instruments |
|---|---|---|---|---|
| Da Vinci Si | 2009 | Montés sur colonne centrale | Vision 3D HD, option double console | Non |
| Da Vinci Xi | 2014 | Suspendus sur poutre rotative | Accès multi-quadrants, endoscopes 8 mm | Non |
| Da Vinci X | 2017 | Montés sur colonne centrale | Instruments Xi dans un châssis plus économique | Non |
| Da Vinci 5 | 2024 | Poutre rotative repensée | Puissance de calcul x10 000, capteurs de force | Oui (Force Feedback) |
Le Da Vinci Si : la génération qui a démocratisé la robotique chirurgicale
Lancé en 2009, le robot Da Vinci Si a véritablement installé la robotique dans les blocs opératoires français au cours des années 2010. Il a introduit la vision stéréoscopique en haute définition, l’imagerie par fluorescence (Firefly) permettant de visualiser la vascularisation des tissus grâce au vert d’indocyanine, ainsi que la possibilité de connecter une double console.
À l’image des systèmes utilisés pour l’haptique dans l’industrie et la formation sur simulateurs, cette double console fonctionne comme une voiture d’auto-école : le chirurgien sénior et le chirurgien en formation voient la même image 3D et peuvent se passer le contrôle des bras robotiques d’une simple pression sur un bouton. Aujourd’hui en fin de cycle commercial, le modèle Si est progressivement remplacé dans les hôpitaux par les générations suivantes.
Da Vinci X et Da Vinci Xi : quelles différences au bloc opératoire ?
Introduits en 2014 (Xi) et 2017 (X), les modèles de quatrième génération constituent aujourd’hui le cœur du parc hospitalier en France. Bien qu’ils partagent la même console de pilotage, la même qualité optique et le même catalogue d’instruments de 8 mm de diamètre, leur structure mécanique diffère pour répondre à des besoins cliniques et budgétaires distincts :
- Le robot Da Vinci Xi : c’est le modèle le plus polyvalent. Ses quatre bras sont suspendus à une poutre horizontale rotative (le boom) située au sommet du chariot. Cette architecture par le haut permet une chirurgie multi-quadrants : le chirurgien peut opérer dans plusieurs zones de l’abdomen (par exemple lors d’une chirurgie du côlon qui descend du haut de l’abdomen jusqu’au pelvis) sans avoir à détacher et déplacer le chariot patient. De plus, l’endoscope étant plus fin et léger, la caméra peut être insérée sur n’importe lequel des quatre bras.
- Le robot Da Vinci X : pensé comme une version plus accessible financièrement, il reprend la caméra et les instruments modernes du Xi, mais conserve l’architecture mécanique à colonne latérale du modèle Si (les bras ne sont pas suspendus à une poutre rotative). Il excelle dans les opérations ciblées sur un seul quadrant anatomique, comme la chirurgie urologique ou gynécologique pelvienne.
Da Vinci 5 : l’intégration historique du retour de force (Force Feedback)
Pendant près de 25 ans, le talon d’Achille des générations Si, X et Xi est resté l’absence totale de retour haptique au bout des doigts du chirurgien. En tenant les manettes de la console, le praticien déplaçait les instruments dans le vide sans ressentir la résistance d’un organe, la dureté d’un nodule tumoral ni la tension exercée sur un fil de suture.
Présenté en 2024 et doté d’une puissance de calcul dix mille fois supérieure à celle du Xi, le Da Vinci 5 marque un tournant majeur pour les interfaces médicales en intégrant pour la première fois une technologie de retour de force (Force Feedback) directement à la pointe d’instruments dédiés.
Des capteurs ultra-miniaturisés mesurent en temps réel les forces de poussée et de traction exercées par la pince sur les tissus biologiques, et les transmettent instantanément aux poignées de la console. Il s’agit ici d’un retour de type kinesthésique (perception des forces, des résistances et des tensions musculaires) plutôt que d’un retour tactile cutané fin (qui permettrait de sentir le grain d’une surface ou le pouls d’une artère). Le chirurgien dispose de trois niveaux de sensibilité réglables (faible, moyen, élevé). Selon les données cliniques préliminaires communiquées par le fabricant lors de la mise sur le marché du Da Vinci 5, cette restitution des efforts permet de réduire jusqu’à 43 % la force appliquée sur les tissus, limitant ainsi les traumatismes cellulaires involontaires, tout en évitant la rupture accidentelle des fils de suture les plus fins.
Bon à savoir : Outre la gamme multi-bras classique (X, Xi, 5), Intuitive Surgical a développé le Da Vinci SP (Single Port). Ce système spécifique fait passer trois instruments multi-articulés et une caméra flexible à travers un seul et unique trocart de 2,5 cm de diamètre, permettant d’opérer par une incision unique ou par les voies naturelles.
Avantages, limites et avis des chirurgiens sur le robot Da Vinci
L’essor de la chirurgie robotique suscite régulièrement des débats passionnés dans la communauté médicale, où se confrontent les bénéfices ergonomiques indéniables et la réalité médico-économique des établissements de santé.
Bénéfices pour le patient et ergonomie pour le praticien
Du côté du patient, l’opération assistée par le robot Da Vinci consolide tous les atouts de la chirurgie mini-invasive, particulièrement pour les interventions longues et complexes qui auraient autrement nécessité une laparotomie (chirurgie ouverte) :
- Incisions réduites limitant les douleurs post-opératoires et les risques d’infection de paroi.
- Diminution des pertes sanguines grâce à la finesse de l’hémostase (coagulation des petits vaisseaux sous vision magnifiée).
- Récupération fonctionnelle souvent accélérée et durée d’hospitalisation raccourcie.
Du côté des praticiens, les avis sur le robot Da Vinci soulignent avant tout une révolution ergonomique. En cœlioscopie traditionnelle, le chirurgien reste debout pendant plusieurs heures, les bras levés, le cou parfois tordu pour regarder un écran déporté, ce qui génère d’importants troubles musculo-squelettiques (TMS). Installé assis à la console du Da Vinci, les avant-bras posés sur un accoudoir rembourré et les yeux alignés avec ses mains (restauration de l’axe œil-main), le praticien subit beaucoup moins de fatigue physique, ce qui préserve sa concentration lors d’interventions de quatre à six heures.
Les inconvénients : absence historique de toucher, encombrement et courbe d’apprentissage
Malgré ses prouesses, le système présente plusieurs limites techniques et organisationnelles souvent pointées par les équipes chirurgicales :
- La privation sensorielle sur les modèles Si, X et Xi : sur la quasi-totalité du parc actuellement en service, l’absence de retour de force oblige le cerveau du chirurgien à développer une haptique visuelle (ou pseudo-haptique). C’est une illustration fascinante de la manière dont fonctionne notre perception haptique lorsque le cerveau reconstruit le toucher : le praticien évalue la tension d’un tissu uniquement en observant son blanchiment lorsqu’il le pince ou la courbure de l’aiguille. Cette compensation visuelle demande une grande expérience.
- L’encombrement et le temps d’installation : le chariot patient et la console occupent une surface importante, nécessitant des salles d’opération vastes. Le temps de drapage stérile des bras et d’arrimage (docking) rallonge parfois l’occupation du bloc par rapport à une cœlioscopie simple, bien que les équipes entraînées réduisent cet écart à quelques minutes.
- L’isolement relatif du chirurgien : la tête plongée dans le viseur de la console, le chirurgien est physiquement éloigné de la table d’opération, ce qui impose une communication verbale irréprochable avec l’aide-opératoire et l’infirmier(ère) de bloc restés au contact stérile du patient.
Coût d’acquisition et déploiement du robot Da Vinci en France
La question financière demeure le principal frein à la généralisation systématique de la robotique chirurgicale. Le modèle économique d’Intuitive Surgical repose en effet sur un triptyque : vente de l’équipement, contrat de maintenance obligatoire et vente de consommables propriétaires.
Combien coûte un système Da Vinci à l’achat et à l’entretien ?
Le prix d’un robot Da Vinci varie selon la génération choisie (X, Xi ou 5) et les options retenues (simple ou double console, table d’opération synchronisée, simulateur d’entraînement) :
- Coût d’achat initial : il se situe généralement entre 1,5 et 2,5 millions d’euros hors taxes par système.
- Maintenance annuelle : l’entretien préventif, les mises à jour logicielles et l’assistance technique représentent un forfait annuel compris entre 100 000 et 180 000 euros par an et par machine.
- Coût des instruments par opération : c’est le point le plus scruté par les directions hospitalières. Pour garantir une précision mécanique constante, les instruments EndoWrist intègrent une puce électronique qui limite leur utilisation à un nombre défini de procédures (historiquement 10 utilisations, étendu de 12 à 18 utilisations sur les gammes récentes du Xi). Le surcoût en consommables et housses stériles s’élève ainsi de 1 000 à 2 500 euros par intervention, un montant qui n’est pas toujours compensé par la tarification de l’Assurance Maladie (GHS) en France.
Parc installé : combien d’hôpitaux et cliniques sont équipés en France ?
La France a été l’un des pays pionniers en Europe avec une première installation dès l’année 2000 à l’Institut Mutualiste Montsouris (Paris) et au CHU de Nancy. Aujourd’hui, si l’on se demande combien de robots Da Vinci sont en France, le parc installé dépasse les 250 systèmes actifs répartis sur l’ensemble du territoire métropolitain et ultramarin.
Ces équipements se partagent de manière équilibrée entre le secteur public (Centres Hospitaliers Universitaires, hôpitaux généraux), les Centres de Lutte Contre le Cancer (CLCC) et les cliniques privées. Plusieurs grands CHU français possèdent désormais deux, voire trois ou quatre robots Da Vinci pour absorber le flux de patients en urologie, gynécologie et chirurgie digestive, tout en assurant la formation des jeunes chirurgiens sur double console.
Perspectives : vers une démocratisation du toucher chirurgical
Longtemps en situation de quasi-monopole grâce à un portefeuille de brevets très dense, le robot Da Vinci fait désormais face à une concurrence sérieuse (Hugo RAS de Medtronic, Versius de CMR Surgical, ou encore les systèmes français d’assistance comme Moon Surgical). Cette émulation technologique accélère l’intégration de capteurs haptiques et d’algorithmes d’imagerie augmentée. Avec l’arrivée progressive du Da Vinci 5 et de son retour de force, la téléchirurgie comble enfin le fossé sensoriel qui la séparait de la main humaine, promettant des gestes toujours plus sûrs et moins traumatisants pour les patients.
Questions fréquentes
Le robot Da Vinci peut-il opérer tout seul sans chirurgien ?
Non, le robot Da Vinci ne possède aucune intelligence autonome ni programme d'exécution automatique. Il s'agit d'un télémanipulateur : chaque geste des bras mécaniques est commandé en temps réel par les mains du chirurgien installé à la console. Si le praticien retire sa tête du viseur optique, le robot s'immobilise instantanément.
Quelle est la différence entre le robot Da Vinci X et le Da Vinci Xi ?
Les deux modèles utilisent la même vision 3D HD et les mêmes instruments de 8 mm, mais leur architecture mécanique diffère. Le Da Vinci Xi possède quatre bras suspendus à une poutre rotative permettant d'opérer dans plusieurs zones de l'abdomen sans déplacer le chariot, tandis que le Da Vinci X a ses bras montés sur une colonne fixe, plus adaptée aux opérations ciblées (comme la prostate) et pour un coût d'achat inférieur.
Quel est le prix d'un robot chirurgical Da Vinci ?
L'acquisition d'un système Da Vinci coûte entre 1,5 et 2,5 millions d'euros selon le modèle (X, Xi ou 5) et la présence d'une double console. À cet investissement s'ajoutent environ 150 000 euros par an de contrat de maintenance, ainsi qu'un coût de consommables (instruments à durée de vie limitée) compris entre 1 000 et 2 500 euros par opération.
Le chirurgien ressent-il le toucher avec le robot Da Vinci ?
Sur les générations Si, X et Xi (les plus répandues actuellement), il n'y a pas de retour haptique : le chirurgien compense l'absence de toucher par la vision 3D en observant la déformation des tissus. En revanche, la nouvelle génération Da Vinci 5 intègre un système de retour de force (Force Feedback) qui transmet aux manettes la résistance et la tension exercées sur les organes.
Une opération avec le robot Da Vinci entraîne-t-elle un dépassement d'honoraires ?
À l'hôpital public ou en Centre de Lutte Contre le Cancer (secteur 1), l'utilisation du robot Da Vinci n'entraîne aucun surcoût ni reste à charge pour le patient, bien que le surcoût matériel soit absorbé par l'établissement. En clinique privée ou en consultation libérale (secteur 2), le chirurgien peut pratiquer un dépassement d'honoraires encadré par un devis préalable, pouvant être pris en charge partiellement ou totalement par votre mutuelle.