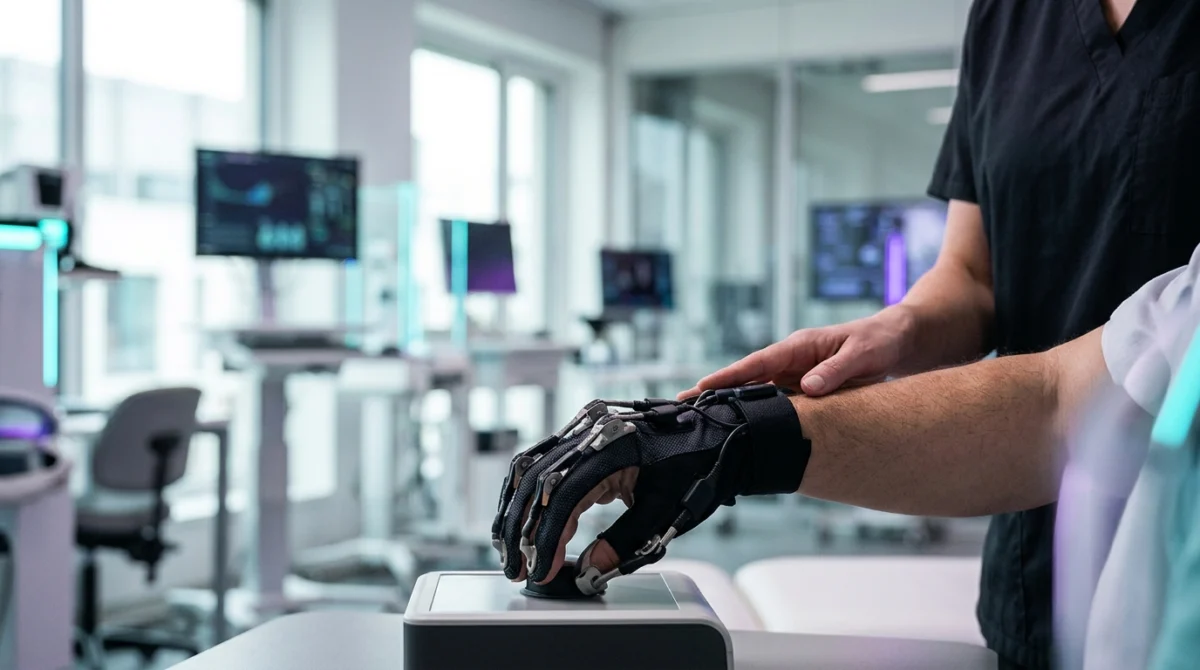
L’haptique médicale regroupe l’ensemble des technologies capables de simuler ou de transmettre artificiellement le sens du toucher et la résistance mécanique des tissus biologiques aux professionnels de santé comme aux patients. Elle permet aujourd’hui d’entraîner les chirurgiens et les dentistes sur des patients virtuels ultra-réalistes, de redonner une perception de l’effort lors d’opérations robotisées mini-invasives et de guider la récupération motrice en rééducation fonctionnelle.
- Formation sans risque : les simulateurs à retour de force reproduisent la densité exacte d’un os, d’un organe ou d’une carie pour apprendre le geste médical avant de toucher un vrai patient.
- Chirurgie plus sûre : l’intégration de capteurs d’effort sur les robots opératoires compense l’absence de contact direct et protège les tissus fragiles.
- Rééducation active : couplés à la réalité virtuelle, les exosquelettes et gants haptiques stimulent la neuroplasticité après un traumatisme ou un AVC.
- Encadrement strict : ces dispositifs exigent une latence quasi nulle et s’utilisent exclusivement sous la supervision de médecins, chirurgiens ou kinésithérapeutes.
Pourquoi le retour haptique transforme la médecine moderne
Depuis des siècles, la médecine repose sur l’observation visuelle, l’écoute et le toucher. La palpation permet de repérer une induration, d’évaluer la souplesse d’un abdomen ou de sentir le passage d’une aiguille à travers différentes couches anatomiques. Or, l’arrivée massive de l’imagerie 3D, de la simulation virtuelle et de la chirurgie télé-opérée a longtemps privé les praticiens de ce repère fondamental.
Restituer le sens du toucher à distance ou en virtuel
Voir un organe modélisé sur un écran ne suffit pas pour apprendre à l’opérer. Sans résistance physique, la main traverse la matière virtuelle sans retenue, ce qui fausse totalement l’apprentissage musculaire. L’objectif du retour haptique et de ses différents usages en santé est précisément de combler ce vide sensoriel.
En convertissant des données numériques ou des mesures de capteurs en forces mécaniques réelles, l’interface haptique crée une illusion physique convaincante. Le praticien manipule un stylet, une pince ou une fraise reliée à des moteurs de haute précision qui s’opposent à son mouvement exactement comme le ferait un tissu humain.
Différence entre retour tactile (textures) et kinesthésique (résistance des tissus)
Pour bien saisir le fonctionnement de ces équipements, il faut distinguer deux sous-ensembles complémentaires qui sollicitent des récepteurs biologiques différents :
- Le retour tactile (ou cutané) : il s’adresse aux mécanorécepteurs situés sous la peau du bout des doigts. Il restitue la rugosité d’une surface, la température, le glissement ou les micro-vibrations, comme le frémissement caractéristique du sang dans un vaisseau ou la rugosité d’un calcul.
- Le retour kinesthésique (ou retour de force) : il sollicite les récepteurs logés dans les muscles, les tendons et les articulations (la proprioception). C’est lui qui informe le cerveau sur la position de la main dans l’espace, le poids d’un instrument et la résistance franche d’un os face à un foret orthopédique.
En médecine, la composante kinesthésique domine largement dans les simulateurs chirurgicaux et dentaires, tandis que le retour tactile fait l’objet de recherches intenses pour la palpation fine et les prothèses bioniques. Vous pouvez approfondir ces nuances mécaniques dans notre dossier sur les différences entre vibration haptique et retour de force.
Simulateur médical avec retour haptique : apprendre le geste sans risque
Pendant longtemps, la formation pratique des étudiants en médecine s’est appuyée sur l’adage « voir une fois, faire une fois, enseigner une fois », complété par l’entraînement sur mannequins en plastique ou corps donnés à la science. Si ces méthodes restent utiles, elles présentent des limites évidentes : un mannequin en silicone s’use dès la première incision et ne présente jamais de variations anatomiques imprévues.
Palpation virtuelle, ponction et pose de cathéter
Un simulateur médical avec retour haptique change radicalement la donne pour les gestes techniques invasifs. Prenons l’exemple de l’anesthésie péridurale ou de la ponction lombaire : l’opérateur travaille à l’aveugle et se fie uniquement à la sensation de résistance des ligaments traversés par l’aiguille, jusqu’au fameux « ressaut » indiquant l’entrée dans l’espace souhaité.
Les simulateurs dédiés à la pose de cathéters veineux, à l’arthroscopie du genou ou à l’endoscopie digestive utilisent des bras motorisés qui reproduisent fidèlement l’élasticité de la peau, la tension de la paroi veineuse et le frottement interne du guide métallique. L’étudiant ressent immédiatement s’il bute contre une paroi ou s’il force anormalement sur une articulation.
Répéter les cas complexes avant d’intervenir sur le patient
Tout comme un pilote de ligne s’entraîne aux pannes moteurs en cabine de simulation, le chirurgien en formation peut charger des dizaines de scénarios cliniques en quelques secondes. D’un simple clic, l’enseignant passe d’une anatomie standard à une pathologie rare, un patient pédiatrique ou des tissus fragilisés par une inflammation.
Au-delà de la formation initiale, les équipes hospitalières commencent à utiliser des « jumeaux numériques » : à partir du scanner ou de l’IRM d’un patient réel, le logiciel génère un modèle 3D haptique personnalisé. Le praticien peut ainsi répéter une résection tumorale complexe la veille de l’intervention pour anticiper les zones de conflit anatomique.
Mesure objective de la pression et de la précision du praticien
L’autre atout majeur du numérique réside dans l’évaluation pédagogique. Là où un professeur humain ne peut juger que le résultat visuel d’une suture ou d’une cavité, le simulateur enregistre chaque paramètre biomécanique à la milliseconde près :
- La force maximale et moyenne exercée en Newtons sur les tissus environnants.
- La trajectoire exacte, la fluidité du geste et les éventuels tremblements.
- Le temps d’exécution et le volume précis de tissu retiré par rapport à la cible théorique.
Ces métriques objectives permettent à l’étudiant de corriger sa posture et de calibrer sa mémoire musculaire en autonomie, sans immobiliser un bloc opératoire ni faire courir le moindre risque à un malade.
Focus sur le simulateur haptique dentaire
S’il existe une discipline où le retour d’effort s’est imposé comme un standard académique mondial, c’est bien l’odontologie. Le travail du chirurgien-dentiste se joue au dixième de millimètre, dans un espace restreint, avec des instruments rotatifs tournant à très haute vitesse. L’apprentissage traditionnel sur des dents en résine (les fameux « fantômes ») souffre d’un défaut majeur : le plastique offre une densité homogène, très éloignée de la structure biologique d’une vraie dent.
Ressentir la différence entre émail, dentine et tissu carieux
Lors du traitement d’une carie, le praticien ne s’appuie pas uniquement sur sa vision, souvent masquée par le spray d’eau de la turbine ou travaillant en vision indirecte via un miroir. C’est sa main qui distingue les structures :
- L’émail : la couche externe, extrêmement minéralisée, offre une résistance très élevée et franche sous la fraise.
- La dentine saine : plus tendre et légèrement élastique, elle procure une sensation de coupe différente.
- La dentine cariée : ramollie par l’infection bactérienne, elle présente une consistance parfois qualifiée de « cuir » ou de « bois humide » que la sonde ou la fraise à basse vitesse doit nettoyer sans déraper.
- La chambre pulpaire : un espace vide au cœur de la dent ; y pénétrer par erreur provoque un effondrement brutal de la résistance (le « drop ») que tout étudiant apprend à redouter.
Un simulateur haptique dentaire modélise mathématiquement chacune de ces densités sous forme de voxels (des pixels en trois dimensions dotés de propriétés physiques). Dès que la fraise virtuelle entre en contact avec les voxels de l’émail, le moteur bloque l’avancée du stylet et ne cède de la matière qu’en fonction de la pression exercée et du type d’instrument choisi.
Comment fonctionnent les bras à retour de force utilisés en faculté dentaire
Concrètement, le poste de travail ressemble à un unit dentaire ergonomique. L’étudiant porte des lunettes 3D stéréoscopiques (ou regarde à travers un écran semi-réfléchissant aligné avec ses mains) et tient deux instruments physiques : un manche représentant la pièce à main ou la turbine, et un second pour le miroir dentaire. Il dispose également d’une pédale au pied pour régler la vitesse de rotation.
Sous le capot, le manche est relié à un bras articulé à retour de force disposant de 3 à 6 degrés de liberté. Pour que l’illusion d’un matériau dur comme l’émail ne « vibre » pas ou ne semble pas spongieux, la boucle de calcul haptique doit tourner à une fréquence minimale de 1 000 Hz (soit mille mises à jour de la force par seconde). Des actionneurs sonores et vibratoires complètent le dispositif en reproduisant le sifflement aigu de la turbine qui varie selon la charge d’appui.
Les systèmes de référence (Simodont, VirTeaSy, VirtEasy)
Plusieurs plateformes équipent aujourd’hui les facultés de chirurgie dentaire en France et à l’international :
| Système | Spécificités techniques | Applications pédagogiques principales |
|---|---|---|
| Simodont (Nissin / Moog) | Technologie issue des simulateurs de vol Moog, très haute rigidité mécanique, affichage 3D stéréoscopique co-localisé. | Odontologie conservatrice, cariologie, préparation de couronnes (prothèse fixée) et accès endodontique. |
| VirTeaSy Dental (HRV Simulation) | Conception française, bras haptique de haute précision combiné à un retour en réalité virtuelle ou écran 3D. | Fraisage, endodontie, implantologie (forage osseux avec ressenti de l’os cortical et spongieux) et anesthésie. |
Bon à savoir : Sur ces simulateurs dentaires, l’étudiant dispose d’un bouton « retour en arrière » impensable sur une dent en résine ou naturelle. S’il dérape et touche le nerf virtuel, il peut annuler les cinq dernières secondes de fraisage et rejouer immédiatement le geste avec le bon angle d’attaque, sans gaspiller d’eau ni de consommables en plastique.
L’haptique en chirurgie : robotique et opérations mini-invasives
Au bloc opératoire, l’évolution majeure des trente dernières années a été le passage de la chirurgie ouverte (avec de larges incisions permettant au chirurgien d’introduire ses mains) à la chirurgie mini-invasive, puis robot-assistée. Si le bénéfice pour le patient est immense (moins de douleurs, cicatrices réduites, récupération rapide), le chirurgien a payé cette avancée au prix d’une perte sensorielle majeure.
Le défi de la cœlioscopie et de la chirurgie robotisée : la perte du toucher direct
En cœlioscopie classique, les instruments longs et rigides passent à travers des trocarts (de petits tubes insérés dans la paroi abdominale). Le frottement des joints d’étanchéité et l’effet de levier sur la paroi déforment déjà grandement les sensations tactiles. Avec la chirurgie robotique télé-opérée, la coupure mécanique devient totale : le chirurgien est assis à une console à quelques mètres du patient et manipule des manettes maîtresses, tandis que les bras esclaves du robot exécutent ses ordres.
Sur les premières générations de robots chirurgicaux, les praticiens devaient compenser l’absence totale de retour d’effort par une « haptique visuelle » : grâce à la caméra 3D haute définition, leur cerveau apprenait à déduire la tension d’un fil ou la dureté d’un organe en observant simplement le blanchiment d’un tissu sous la pince ou la déformation géométrique d’une paroi.
Intégration du retour de force sur les robots chirurgicaux de nouvelle génération
Malgré l’efficacité de cette compensation visuelle chez les experts, l’absence de toucher rallonge la courbe d’apprentissage et expose à des erreurs d’appréciation hors du champ de la caméra. C’est pourquoi l’intégration de l’haptique en chirurgie robotique est devenue la priorité des ingénieurs biomédicaux. Pour comprendre l’architecture matérielle de ces machines, vous pouvez consulter notre article sur le fonctionnement d’un robot haptique à bras articulés.
Sur les plateformes chirurgicales de nouvelle génération (telles que les évolutions récentes du système da Vinci 5 d’Intuitive Surgical, le système Senhance d’Asensus Surgical ou diverses solutions spécialisées en orthopédie et neurochirurgie), des jauges de contrainte microscopiques ou des capteurs optiques à réseaux de Bragg (fibres optiques) sont intégrés directement sur la tige des instruments. Ces capteurs et actionneurs haptiques de pointe mesurent les forces exercées en trois dimensions (poussée, traction, torsion) à l’extrémité de la pince et les restituent instantanément dans les manettes de la console du chirurgien.
Sécurité du geste : éviter d’endommager les tissus sains et les sutures
Disposer d’un retour de force calibré au bloc opératoire apporte trois bénéfices concrets pour la sécurité de l’intervention :
- Protection des tissus fragiles : lors de la dissection autour de nerfs, de vaisseaux sanguins ou du parenchyme pulmonaire, le chirurgien perçoit immédiatement la moindre résistance anormale et réduit instinctivement la force de traction exercée par le robot.
- Maîtrise des sutures : serrer un nœud chirurgical avec un robot sans retour haptique comporte un risque fréquent de casser les fils de suture très fins (prolène) ou de cisailler le tissu. Le retour kinesthésique permet de doser la tension exacte du fil.
- Barrières virtuelles (Active Constraints) : en chirurgie orthopédique robot-assistée (pose de prothèse de genou ou de hanche, chirurgie du rachis), le bras robotique crée un « mur haptique » invisible basé sur le scanner préopératoire. Le chirurgien guide la scie ou la fraise librement dans la zone osseuse à retirer, mais le bras bloque physiquement tout dépassement vers une artère ou la moelle épinière.
Haptique et rééducation : stimuler la récupération motrice et sensorielle
Au-delà du bloc opératoire et des amphithéâtres universitaires, le toucher numérique joue un rôle croissant dans les centres de médecine physique et de réadaptation (MPR). L’association de l’haptique et de la rééducation vise à restaurer les capacités motrices d’un membre supérieur ou inférieur après un accident vasculaire cérébral (AVC), un traumatisme crânien, une lésion médullaire incomplète ou une chirurgie orthopédique lourde.
Exosquelettes, gants haptiques et robotique de rééducation post-AVC
Pour récupérer une fonction motrice après une lésion neurologique, le cerveau a besoin de répétitions intensives, ciblées et précises. Or, un patient hémiplégique ne dispose souvent pas de la force suffisante pour initier ou terminer un mouvement du bras ou de la main. Les robots de rééducation (sous forme de bras motorisés type effecteur final ou d’exosquelettes articulés) et les gants haptiques viennent alors suppléer ou défier le patient selon son stade de récupération :
- Mode passif ou « assist-as-needed » (assistance selon le besoin) : les capteurs d’effort détectent l’intention de mouvement du patient. S’il n’arrive pas à soulever l’épaule ou à ouvrir les doigts, les moteurs haptiques prennent le relais uniquement à hauteur de la force manquante pour terminer le geste.
- Mode actif-résistif : lorsque le patient progresse, l’interface haptique génère une résistance progressive, une viscosité virtuelle ou de légères perturbations mécaniques pour renforcer les muscles stabilisateurs et affiner la coordination fine de la pince pouce-index.
Coupler réalité virtuelle et retour d’effort pour favoriser la neuroplasticité
Répéter des centaines de flexions du poignet dans le vide est fastidieux et décourageant. En associant ces interfaces robotisées à des environnements de réalité virtuelle ludiques (attraper une pomme virtuelle, tourner une clé dans une serrure, peindre sur une toile), on maintient un haut niveau d’engagement cognitif.
Sur le plan neurophysiologique, ce couplage est précieux pour la neuroplasticité (la capacité du cerveau à réorganiser ses connexions neuronales autour d’une zone lésée). Lorsque l’œil voit la main virtuelle saisir un objet, que le cerveau envoie la commande motrice et que les récepteurs proprioceptifs du bras reçoivent au même instant la résistance mécanique de l’objet grâce au retour de force, la boucle sensori-motrice se referme de manière cohérente. Cette synchronisation multisensorielle accélère le réapprentissage des schémas moteurs.
Prothèses bioniques dotées de capteurs tactiles
Un dernier champ d’application majeur concerne l’appareillage des personnes amputées. Les prothèses myoélectriques modernes utilisent des capteurs musculaires (similaires dans leur principe de captation aux technologies décrites dans notre guide sur le bracelet EMG et le contrôle neural) pour commander l’ouverture et la fermeture de la main artificielle. Cependant, sans retour tactile, l’utilisateur est obligé de regarder constamment sa prothèse pour savoir s’il écrase un gobelet en plastique ou s’il le laisse glisser.
Les prothèses bioniques dotées de retour haptique intègrent des capteurs de pression au bout des doigts prothétiques. L’information de contact est ensuite restituée au patient de manière non invasive via de petits actionneurs vibrotactiles ou mécanotactiles placés sur la peau du membre résiduel (dans l’emboîture), voire de manière invasive par stimulation électrique directe des nerfs périphériques dans le cadre de protocoles hospitaliers de pointe. Le patient retrouve ainsi un réflexe de préhension naturel et une meilleure intégration corporelle de sa prothèse.
Limites techniques, encadrement médical et précautions
Malgré ces avancées spectaculaires, l’intégration du toucher numérique en milieu clinique se heurte à des contraintes d’ingénierie et de réglementation beaucoup plus sévères que dans le secteur du jeu vidéo ou du grand public.
Latence zéro et fidélité mécanique : des exigences critiques en santé
En télé-chirurgie ou en simulation médicale, le moindre retard de transmission entre la mesure de la force et sa restitution dans la main de l’opérateur (la latence) peut avoir des conséquences graves. Au-delà de quelques millisecondes de décalage, la boucle d’asservissement haptique devient instable : la manette se met à osciller ou à rebondir contre les surfaces virtuelles dures, rendant le geste imprécis.
De plus, le matériel placé au contact du patient au bloc opératoire doit supporter des cycles répétés de stérilisation en autoclave (haute température, vapeur et pression), ce qui détruit la plupart des capteurs électroniques classiques. Enfin, modéliser en temps réel la déformation non linéaire d’un organe mou qui saigne et bouge avec la respiration exige une puissance de calcul considérable.
Un outil complémentaire sous la supervision obligatoire des professionnels de santé
Qu’il s’agisse d’un robot opératoire ou d’un exosquelette de rééducation, la technologie haptique ne remplace jamais le jugement clinique. En chirurgie, ces systèmes fonctionnent selon un paradigme maître-esclave : le robot n’opère pas de manière autonome, il traduit et sécurise les gestes du chirurgien.
Dans le cadre d’une atteinte neurologique, d’une neuropathie périphérique ou d’une perte de mobilité, aucun dispositif haptique ou gant connecté grand public ne peut se substituer à un bilan médical. Le programme de rééducation robotisée doit impérativement être prescrit et paramétré par un médecin de médecine physique et de réadaptation (MPR), un neurologue, un ergothérapeute ou un masseur-kinésithérapeute diplômé. Ces professionnels ajustent l’amplitude articulaire et le niveau d’assistance jour après jour en fonction de la fatigabilité et des progrès réels du patient.
Contre-indications et sécurité des dispositifs de rééducation assistée
Attention : L’utilisation d’exosquelettes motorisés, d’interfaces à retour de force ou de dispositifs haptiques couplés à de l’électrostimulation fonctionnelle (SEF) comporte des contre-indications médicales strictes qui doivent être évaluées par un médecin avant toute séance.
Parmi les principales précautions et contre-indications figurent notamment :
- Pour les robots et exosquelettes à retour de force : les fractures osseuses non consolidées, l’ostéoporose sévère (risque de fracture sous la contrainte des moteurs), la spasticité extrême ou les rétractions tendineuses fixées (risque de déchirure musculaire si le robot force l’amplitude), les lésions cutanées ouvertes, escarres ou brûlures aux points d’attache des sangles, ainsi que l’instabilité cardiovasculaire aiguë.
- Pour les systèmes hybrides utilisant l’électrostimulation ou des champs magnétiques : le port d’un stimulateur cardiaque (pacemaker) ou d’un défibrillateur implantable, l’épilepsie non contrôlée, la présence de thrombose veineuse profonde (phlébite) et la grossesse (selon la zone stimulée).
- En cas de troubles sévères de la sensibilité (neuropathie diabétique, anesthésie cutanée) : le patient ne pouvant pas signaler une douleur, une pression excessive ou un échauffement anormal du dispositif, une surveillance visuelle constante des points d’appui par le thérapeute est indispensable.
L’avenir du toucher numérique au service du soin
En réintroduisant le sens du toucher au cœur des technologies numériques, l’haptique médicale réconcilie la haute technicité informatique avec l’essence même du métier de soignant : le contact et la dextérité manuelle. À mesure que les capteurs se miniaturisent et que les modèles biomécaniques gagnent en finesse, ces interfaces permettent d’apprendre plus vite sans exposer les patients, d’opérer avec une sécurité accrue et d’accompagner la récupération motrice de manière toujours plus personnalisée.
Questions fréquentes
Qu'est-ce qu'un simulateur haptique dentaire ?
Un simulateur haptique dentaire est un poste d'entraînement utilisé dans les facultés d'odontologie qui associe la réalité virtuelle 3D à un bras mécanique à retour de force. Il permet aux étudiants de fraiser des dents virtuelles en ressentant physiquement la différence de dureté entre l'émail, la dentine saine et les tissus cariés, sans utiliser de dents en plastique.
Pourquoi les robots chirurgicaux ont-ils besoin du retour haptique ?
En chirurgie robotisée, le chirurgien manipule des commandes à distance et ne touche plus directement les organes du patient, ce qui le prive de repères tactiles précieux. L'ajout du retour de force dans les manettes de la console lui permet de percevoir à nouveau la résistance des tissus et la tension des fils de suture, réduisant ainsi le risque de léser des structures fragiles.
Comment l'haptique aide-t-elle à la rééducation après un AVC ?
Lors de la rééducation post-AVC, les exosquelettes et gants haptiques accompagnent ou résistent au mouvement du bras et de la main du patient tout en interagissant avec des exercices en réalité virtuelle. Ce retour d'effort synchronisé avec la vision stimule la neuroplasticité du cerveau et aide à reconstruire les circuits moteurs endommagés sous la supervision d'un kinésithérapeute.
Quelle est la différence entre retour tactile et kinesthésique en médecine ?
Le retour kinesthésique (ou retour de force) agit sur les muscles et les articulations pour simuler la résistance mécanique franche d'un os, d'une dent ou d'un organe sous un instrument. Le retour tactile (ou cutané) stimule quant à lui la peau du bout des doigts pour restituer des informations fines de surface, comme une texture, un glissement ou le pouls d'une artère lors de la palpation.
Existe-t-il des contre-indications à la rééducation robotisée à retour de force ?
Oui, l'utilisation d'exosquelettes ou d'appareils à retour d'effort est contre-indiquée en cas de fracture non consolidée, d'ostéoporose sévère, de spasticité extrême bloquée ou de plaies cutanées aux points d'attache. Si le dispositif intègre de l'électrostimulation, le port d'un pacemaker est également une contre-indication majeure ; un avis médical préalable est toujours obligatoire.