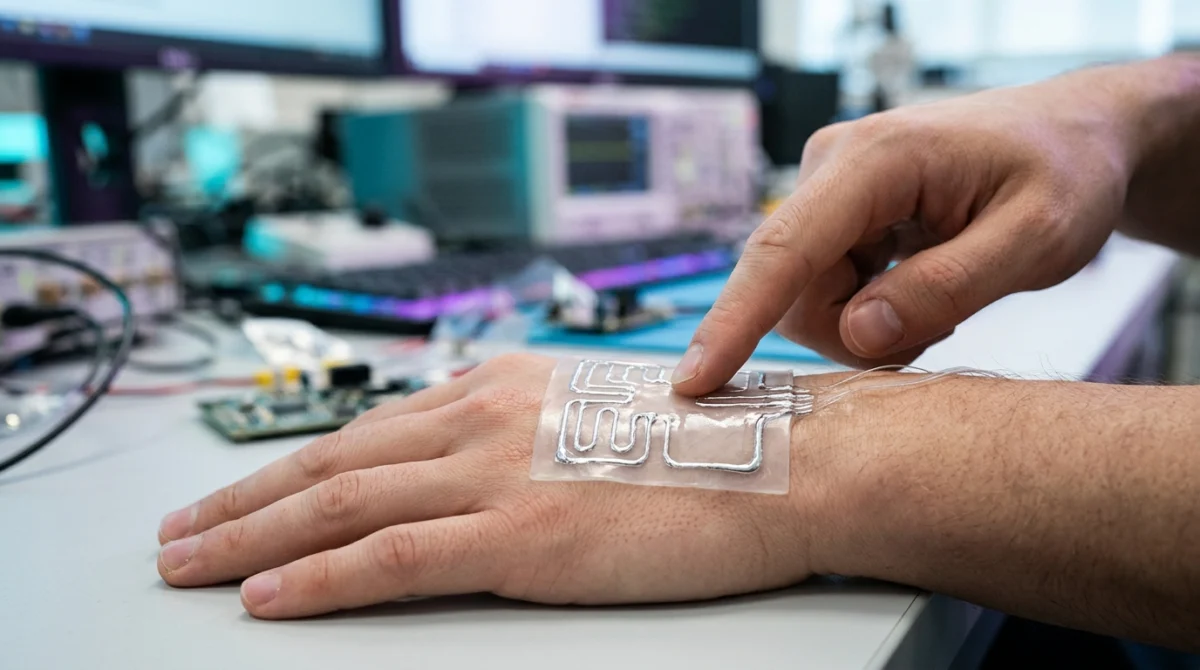
Une équipe de chercheurs a présenté le 19 novembre 2026 dans la revue scientifique npj Flexible Electronics (issue du portefeuille Nature) une nouvelle peau électronique fine à base de métal liquide. Ce capteur parvient à localiser un toucher avec une précision inférieure au millimètre et à mesurer la force exercée, tout en n’utilisant que quatre canaux électriques. Cette approche permet de réduire drastiquement l’encombrement et le câblage des surfaces tactiles destinées à la robotique ou aux interfaces haptiques.
- Précision submillimétrique : le capteur localise un contact avec une marge d’erreur d’environ 0,23 millimètre grâce à seulement quatre canaux résistifs.
- Mesure conjointe : le dispositif évalue simultanément la position exacte du doigt et la force de pression appliquée.
- Câblage minimaliste : la géométrie interne des microcanaux remplace les grilles denses de capteurs habituelles, simplifiant la fabrication et l’électronique de lecture.
En clair : Pour savoir précisément où un doigt appuie, les surfaces tactiles classiques utilisent des centaines de minuscules capteurs reliés par autant de fils, comme un grillage très serré. Ici, les chercheurs ont dessiné un labyrinthe de quatre petits tubes remplis de métal liquide : la façon dont le métal est écrasé suffit à un programme informatique pour deviner l’endroit exact du toucher et la force d’appui, au quart de millimètre près.
Ce qui a été annoncé
Les travaux, signés par Shaoyu Cai, Jiarui Feng, Tingxiao Wu, Hao Zheng, Xu Cheng, Kening Zhu et Benjamin C. K. Tee, portent sur la résolution d’un problème récurrent dans le domaine du toucher artificiel : comment obtenir une détection très fine sans multiplier les composants électroniques. Leur réponse prend la forme d’une peau électronique souple utilisant quatre canaux résistifs (des pistes dont la résistance au passage du courant électrique varie lorsqu’on les déforme).
Selon les données publiées dans l’étude, ce système atteint ce que l’on appelle une super-résolution, c’est-à-dire une capacité à distinguer des points de contact beaucoup plus proches les uns des autres que ne le laisserait supposer le faible nombre de capteurs. Sur trois dispositifs fabriqués de manière indépendante pour vérifier la fiabilité du procédé, les chercheurs ont mesuré une erreur quadratique moyenne (RMSE, un indicateur statistique qui mesure l’écart moyen entre la position réelle du toucher et celle estimée par le capteur) de 0,230 mm. Cette mesure démontre une précision submillimétrique reproductible d’un exemplaire à l’autre.
Sur un dispositif représentatif mis en avant par l’équipe, l’erreur de localisation descend à 0,228 mm, accompagnée d’une erreur sur la mesure de la force normale (la force d’appui perpendiculaire à la surface) de seulement 0,043 newton (N). Pour donner un ordre d’idée, un newton correspond approximativement à la force exercée par un objet de 100 grammes posé sur la main ; une marge d’erreur de 0,043 N équivaut donc au poids d’environ 4 grammes. L’ensemble de ces performances correspond à un facteur de super-résolution de 58,3.
Pour éprouver leur capteur dans des conditions proches d’un usage réel, les scientifiques ont mené des essais sur deux scénarios d’interaction homme-machine. Le premier consistait en un suivi continu du contact à travers de l’écriture manuscrite modulée par la force (comme lorsqu’on appuie plus ou moins fort sur un stylo pour varier l’épaisseur du trait). Le second test portait sur la saisie de touches discrètes via un clavier portable souple, capable de reconnaître plusieurs niveaux de pression. Lors de l’évaluation de ce clavier, le dispositif a affiché une précision de classification conjointe — c’est-à-dire la capacité à identifier simultanément la bonne touche et le bon niveau de pression exercé — de 95,38 %.
Comment ça marche
Au lieu de juxtaposer des centaines de capteurs indépendants, l’équipe a choisi d’encoder l’information spatiale directement dans la géométrie du capteur. La peau artificielle contient des microcanaux (des tubes microscopiques) remplis de métal liquide, un alliage métallique qui reste fluide à température ambiante tout en conduisant l’électricité. Lorsqu’un utilisateur appuie sur la surface souple, la pression écrase légèrement ces canaux, modifiant la circulation du courant électrique et donc la résistance mesurée aux extrémités des quatre pistes.
Toute la difficulté résidait dans le dessin de ces canaux : il fallait qu’un appui à un endroit précis produise une combinaison de variations électriques unique sur les quatre pistes, impossible à confondre avec un appui situé un millimètre plus loin. En ingénierie, on utilise habituellement des simulations dites « par éléments finis » pour prédire le comportement physique d’un matériau déformé, mais ces calculs sont extrêmement lourds et lents lorsqu’il faut tester des milliers de formes différentes.
Pour contourner cet obstacle, les chercheurs ont mis au point un simulateur rapide basé sur des noyaux (kernel-based fast simulator). Cet outil logiciel prédit rapidement les variations de résistance électrique en fonction de la topologie (la forme et l’agencement géométrique du réseau de tubes) sans passer par de lourdes simulations physiques complètes. Ce cadre de travail leur a permis de lancer une optimisation numérique tenant compte du bruit (les petites perturbations électriques parasites inévitables dans un circuit) afin de trouver le tracé idéal.
Le résultat de ce calcul est une topologie de canaux entrelacés (interlocked topology) : les quatre pistes serpentent et s’imbriquent les unes dans les autres. Cet agencement équilibre la sensibilité spatiale et la capacité à bien séparer les signatures électriques de chaque zone de contact.
Une fois le capteur pressé, les quatre signaux électriques bruts ne donnent pas directement une coordonnée X et Y. Ils sont envoyés à un algorithme spécialisé : un décodeur hiérarchique à mélange d’experts (hierarchical mixture-of-experts decoder). En informatique, un « mélange d’experts » est une architecture d’intelligence artificielle qui divise un problème complexe en sous-tâches gérées par différents petits modèles spécialisés (les « experts »). Ce décodeur analyse les quatre valeurs de résistance simultanément et en déduit, en temps réel, la position exacte du point de contact ainsi que la force d’appui.
Pourquoi c’est une avancée
Pour comprendre l’intérêt de cette architecture, il faut la comparer aux peaux tactiles électroniques conventionnelles. Habituellement, pour obtenir une résolution spatiale fine (comparable à la pulpe du doigt humain), les ingénieurs augmentent la densité des capteurs en créant des matrices très serrées, un peu comme les pixels d’un écran d’ordinateur ou d’un capteur photo.
Si cette méthode classique fonctionne, elle entraîne de lourdes contraintes matérielles. Plus la grille est fine, plus la complexité structurelle augmente : il faut faire passer des dizaines ou des centaines de fils de connexion dans un espace minuscule, ce qui rigidifie la membrane, fragilise l’ensemble et augmente fortement les coûts ainsi que l’encombrement de l’électronique chargée de lire tous ces signaux.
L’étude publiée dans npj Flexible Electronics démontre qu’il est possible de s’affranchir de cette course à la densité matérielle. En déportant l’intelligence du système dans le dessin géométrique des microcanaux et dans le décodage algorithmique, les chercheurs conservent un capteur très fin, entièrement souple et doté d’un câblage minimaliste limité à quatre canaux, tout en atteignant une précision de détection submillimétrique.
Les limites et la suite
Cette réduction de la complexité matérielle a toutefois une contrepartie logicielle et méthodologique. La première limite tient au fait que les signaux électriques issus du capteur ne peuvent pas être lus directement de manière linéaire : un simple voltmètre ne suffit pas à savoir où se trouve le doigt. Le système dépend entièrement d’un traitement algorithmique par le modèle décodeur hiérarchique à mélange d’experts pour reconstruire la position et la force à partir des signatures résistives couplées.
La seconde contrainte se situe en amont de la fabrication. On ne peut pas dessiner ces capteurs à main levée pour les adapter à une nouvelle forme : la conception préalable de la géométrie des microcanaux exige obligatoirement une étape d’optimisation numérique tenant compte du bruit via le simulateur dédié développé par l’équipe.
Malgré ces exigences de calcul, cette approche d’encodage géométrique guidé par la simulation ouvre des perspectives concrètes. La finesse du dispositif et la quasi-absence de câblage encombrant répondent directement aux besoins de la manipulation robotique fine (dexterous manipulation), où des mains robotisées doivent saisir des objets fragiles avec précision sans être gênées par des faisceaux de câbles au niveau des articulations. Les chercheurs ciblent également le secteur des capteurs portables (wearables) directement intégrés aux vêtements ou posés sur la peau, ainsi que les futures interfaces d’interaction homme-machine immersives et haptiques.
Questions fréquentes
Qu'est-ce que la super-résolution pour un capteur tactile ?
La super-résolution désigne la capacité d'un système à localiser un contact avec une précision nettement supérieure à la densité physique de ses composants. Ici, avec seulement quatre canaux de mesure, le capteur atteint une précision d'environ 0,23 millimètre, soit un facteur de super-résolution de 58,3.
Pourquoi utiliser du métal liquide dans une peau électronique ?
Le métal liquide conduit l'électricité tout en restant fluide à température ambiante. Placé dans des microcanaux souples, il peut être écrasé et déformé à volonté par la pression d'un doigt sans jamais se casser, contrairement à des fils métalliques rigides.
Comment le capteur devine-t-il la position du doigt avec seulement quatre fils ?
Les quatre microcanaux sont entrelacés selon un motif géométrique très précis calculé par ordinateur. Chaque point de la surface, lorsqu'il est pressé, écrase ces quatre canaux dans des proportions uniques. Un programme informatique (un décodeur à mélange d'experts) analyse cette combinaison électrique pour retrouver la position et la force d'appui.
Quelles sont les applications prévues pour cette technologie ?
Grâce à sa finesse, sa souplesse et son câblage réduit à quatre canaux, ce capteur vise principalement la manipulation robotique de précision (comme le bout des doigts d'un robot), les appareils électroniques portables (wearables) et les interfaces haptiques ou immersives.