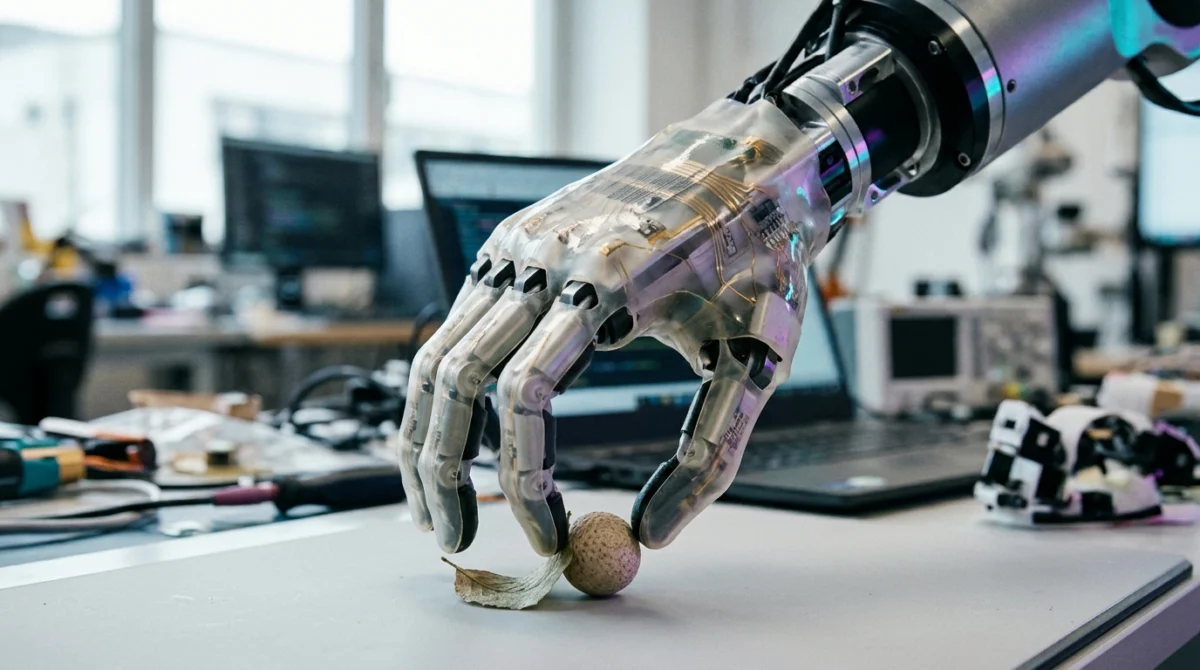
Le 10 novembre 2026 à Séoul, la division robotique de Samsung Electronics et la start-up sud-coréenne Midas H&T ont présenté une peau électronique (ou e-skin) de seulement 0,5 millimètre d’épaisseur. Destiné à recouvrir les mains des robots humanoïdes, ce film souple leur confère un sens du toucher précis pour manipuler des objets fragiles sans les écraser. Cette avancée lève l’un des principaux freins au déploiement des robots dans nos usines et nos foyers : la maladresse de leurs doigts mécaniques.
- L’essentiel : Samsung teste une peau artificielle de 0,5 mm d’épaisseur sur les mains de ses robots humanoïdes, conçue avec la start-up Midas H&T.
- Ce revêtement souple détecte la température, le glissement et des variations de force infimes dès 0,1 newton.
- Un prototype complet est attendu au salon CES en janvier 2027, avant une production commerciale visée pour le second semestre 2027.
Ce qui a été annoncé
L’annonce a eu lieu le 10 novembre 2026 lors du C-Lab Demo Day, sur le campus de recherche et développement de Samsung à Séoul. La Future Robotics Task Force (le bureau en charge de la robotique du futur chez le géant coréen) y a dévoilé ses travaux menés avec Midas H&T, une jeune pousse locale dirigée par Steve Chang et spécialisée dans les capteurs flexibles.
Ensemble, les deux entreprises ont mis au point une peau électronique d’un demi-millimètre d’épaisseur, soit à peine plus que quelques feuilles de papier superposées. Lors des essais internes menés par Samsung, ce revêtement a réussi à détecter des variations de force de préhension (la force exercée pour saisir un objet) aussi faibles que 0,1 newton. À titre de comparaison, 0,1 newton correspond approximativement au poids d’une pièce de monnaie de 10 grammes posée sur le bout du doigt.
Grâce à cette sensibilité, les mains robotisées équipées de ce film peuvent saisir des objets très délicats, comme des œufs frais ou des composants électroniques miniatures, sans risquer de les broyer. Elles peuvent également tendre des outils à des opérateurs humains en relâchant leur prise au bon moment, garantissant un échange sécurisé.
En clair : Samsung recouvre les doigts métalliques de ses robots d’un film souple ultra-fin qui imite la peau humaine. Au lieu de serrer les objets à l’aveugle, le robot sent désormais la pression, la chaleur et le glissement au bout de ses doigts, ce qui lui permet de tenir un œuf sans le casser.
Comment ça marche
Pour ne pas gêner les mouvements mécaniques de la main, le revêtement utilise une base en polyuréthane thermoplastique (TPU). Il s’agit d’un plastique très souple et élastique, semblable à celui utilisé pour les coques de protection flexibles des téléphones. Cette souplesse permet au film d’épouser parfaitement la paume et les articulations des doigts sans bloquer leur pliage.
À l’intérieur de ce film de 0,5 mm se cache une grille de cellules dites piézorésistives. Un matériau piézorésistif possède une propriété physique simple : sa résistance au passage du courant électrique change lorsqu’on appuie dessus. Plus le doigt du robot presse fort contre une surface, plus le signal électrique varie. Un circuit imprimé en couche très mince achemine ces informations vers l’ordinateur du robot sans alourdir le bout des doigts.
Ce dispositif ne mesure pas uniquement la pression directe. Il détecte aussi la friction, le glissement et les forces de cisaillement (lorsqu’une force s’exerce parallèlement à la surface de la peau, par exemple quand un verre lourd commence à glisser verticalement entre nos doigts). Si un objet s’échappe, le robot le sent immédiatement et resserre légèrement sa prise. Enfin, une couche distincte mesure la température pour différencier au contact un objet chaud d’un objet froid.
Le défi des interférences électriques
Rassembler des centaines de capteurs sur une surface aussi petite et souple pose toutefois un problème technique bien connu en Corée du Sud : la diaphonie. La diaphonie est une interférence électrique où le fait d’appuyer sur un capteur fausse la lecture des capteurs situés juste à côté, un peu comme lorsqu’on appuie sur un matelas à ressorts et que toute la zone autour s’enfonce.
En parallèle des travaux de Samsung, une équipe de l’UNIST (Institut national des sciences et technologies d’Ulsan), dirigée par le professeur Shim Kyo-seung du département de chimie, a justement publié une solution à ce problème. Ces chercheurs ont conçu une diode organique étirable à électrolyte gel, imprimée par transfert. Une diode agit comme un clapet anti-retour : elle oblige le courant électrique à ne circuler que dans un seul sens (avec un ratio de redressement, c’est-à-dire une capacité à bloquer le courant inverse, de 22 300 à ±1 volt). Cette barrière empêche le signal d’un capteur pressé de baver sur ses voisins, réduisant le taux d’erreur de 63,1 % à seulement 0,314 % au repos, et de 40,0 % à 0,697 % lorsque la peau est étirée de 30 %.
Pourquoi c’est une avancée
Aujourd’hui, la grande majorité des robots humanoïdes manipulent leur environnement de manière très différente des humains. Ils s’appuient essentiellement sur des caméras (la vision par ordinateur) et sur des capteurs de force-couple logés dans le poignet. Pour un humain, cela reviendrait à essayer de boutonner une chemise avec des doigts totalement anesthésiés, en regardant ses mains et en sentant uniquement la tension dans ses avant-bras.
Pourquoi ne pas avoir mis des capteurs sur les doigts plus tôt ? Parce que les capteurs électroniques classiques sont rigides et plats : ils s’adaptent très mal aux surfaces courbes et mobiles des phalanges robotiques. Intégrer une peau électronique dite conforme, c’est-à-dire capable d’épouser intimement des formes complexes en mouvement, représente donc un jalon décisif. C’est ce retour tactile distribué sur toute la main qui permet à un robot de passer de la simple marche bipède à la manipulation fine d’objets dans une usine d’assemblage ou dans une cuisine domestique.
Les limites et la suite
Malgré des résultats prometteurs en laboratoire, le dispositif codéveloppé par Samsung et Midas H&T reste au stade de la preuve de concept. Plusieurs obstacles doivent encore être franchis avant une utilisation quotidienne.
Le premier concerne la solidité dans le temps. La durabilité mécanique de ce film de 0,5 mm face aux contraintes réelles — des milliers de flexions répétées des articulations, les frottements abrasifs, l’usure et les produits de nettoyage — doit encore être validée. De plus, la ligne de fabrication de Midas H&T fonctionne pour l’instant à une échelle pilote (en petites séries d’essai). Le déploiement à grande échelle dépendra donc de la capacité à industrialiser la production sans perte de qualité.
Samsung s’est néanmoins fixé une feuille de route précise : le groupe prévoit de présenter publiquement un prototype de robot humanoïde doté de ces mains tactiles lors du salon CES en janvier 2027, avec l’objectif de lancer une production commerciale au second semestre 2027.
Questions fréquentes
Quelle est l'épaisseur de la peau électronique développée par Samsung ?
Ce revêtement tactile mesure 0,5 millimètre d'épaisseur. Il est fabriqué à partir de polyuréthane thermoplastique (TPU), un matériau très souple qui épouse les articulations des doigts robotiques sans gêner leurs mouvements.
Que peut ressentir un robot équipé de cette peau artificielle ?
Le film intègre des capteurs capables de mesurer la pression (dès 0,1 newton), le glissement, la friction et le cisaillement, ainsi qu'une couche dédiée à la détection de la température pour distinguer les objets chauds et froids.
Avec qui Samsung a-t-il conçu cette technologie ?
La division robotique de Samsung Electronics a développé cette peau électronique en partenariat avec Midas H&T, une start-up sud-coréenne spécialisée dans les capteurs flexibles, dans le cadre de son programme d'innovation C-Lab.
Quand verrons-nous les premiers robots équipés de ces mains tactiles ?
Samsung vise une démonstration publique d'un prototype de robot humanoïde équipé de cette peau électronique lors du salon CES en janvier 2027, suivie d'une production commerciale prévue pour le second semestre 2027.