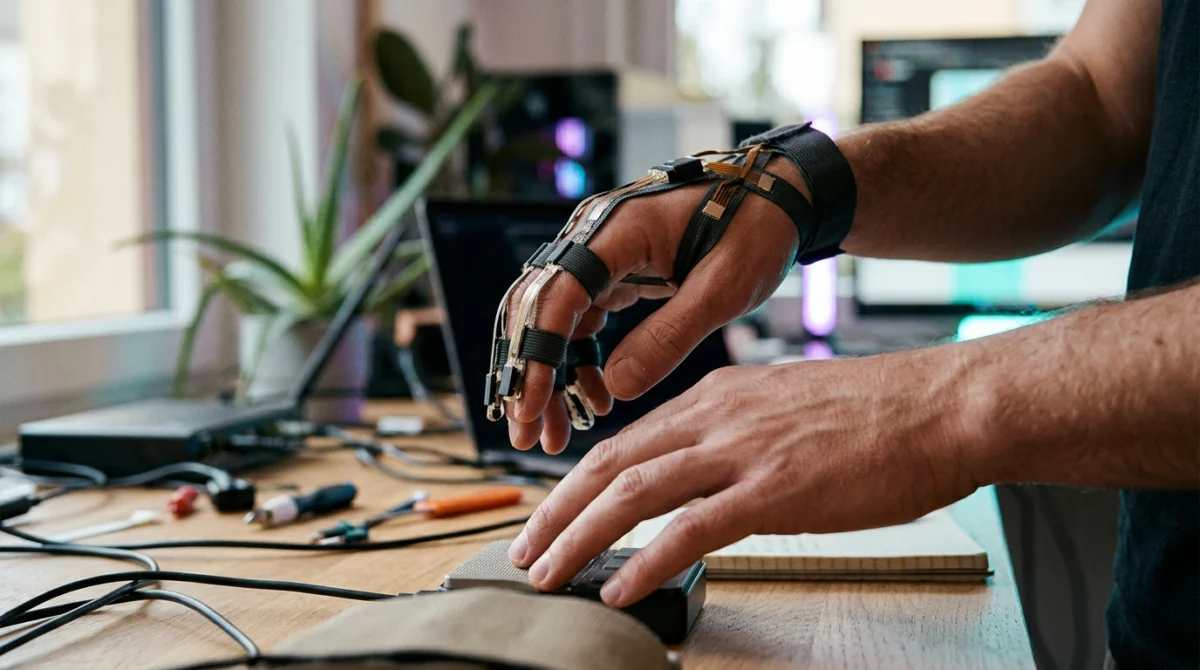
La perception haptique désigne la capacité du cerveau à reconnaître, analyser et mémoriser les objets en combinant les informations de la peau (sensibilité cutanée) et celles des muscles et articulations (proprioception) lors d’un mouvement volontaire. Contrairement au simple contact passif, elle engage le corps dans une exploration active pour extraire des propriétés complexes comme la texture, le poids, la dureté ou la géométrie en trois dimensions.
- L’essentiel à retenir :
- Le sens haptique fusionne deux systèmes : le toucher cutané (surface de la peau) et la kinesthésie (position et effort des muscles et articulations).
- Quatre grands types de mécanorécepteurs cutanés (Merkel, Meissner, Pacini, Ruffini) se partagent le décodage des textures, pressions et vibrations.
- Nos mains utilisent des gestes stéréotypés appelés procédures exploratoires (frotter, presser, soupeser, envelopper) pour isoler chaque propriété d’un objet.
- La mémoire haptique stocke ces expériences motrices et sensorielles, permettant d’identifier une clé au fond d’une poche en une fraction de seconde.
Qu’est-ce que la perception haptique et le sens haptique ?
En psychologie cognitive et en neurosciences, le terme « haptique » (du grec haptein, qui signifie toucher ou saisir) dépasse la simple notion de contact épidermique. Lorsque vous cherchez votre téléphone dans un sac sans le regarder, vous mobilisez votre sens haptique : une boucle sensori-motrice complète où l’action de la main guide la perception, et où chaque sensation affine le geste suivant.
La différence entre toucher passif (cutané) et toucher actif (haptique)
Pour bien saisir la nuance, le psychologue américain James J. Gibson a établi dès les années 1960 une distinction fondamentale entre le toucher passif et le toucher actif. Le toucher passif survient lorsqu’un objet est pressé ou déplacé sur votre peau alors que vous êtes immobile. Dans cette situation, le cerveau peine souvent à identifier la forme exacte de l’objet : il perçoit surtout une sensation locale de pression ou de picotement.
À l’inverse, le toucher haptique (ou toucher actif) implique une intention et un déplacement volontaire des doigts. Dès que la main explore librement un volume, les performances de reconnaissance explosent. Le cerveau ne se contente plus de subir un stimulus : il interroge la matière et projette la sensation hors du corps, directement sur l’objet manipulé. Pour approfondir l’origine du terme et ses applications quotidiennes, vous pouvez consulter notre dossier sur la définition et la signification de l’haptique.
L’alliance de la sensibilité cutanée et de la proprioception
La perception haptique repose sur le mariage indissociable de deux sous-systèmes biologiques :
- Le système cutané (ou tactile) : il regroupe les capteurs logés dans l’épiderme et le derme, sensibles à la déformation mécanique de la peau, à la chaleur (thermorécepteurs) et à la douleur (nocicepteurs).
- Le système proprioceptif (ou kinesthésique) : il renseigne en temps réel le système nerveux central sur l’angle des articulations, la tension des tendons et l’effort produit par les muscles.
C’est la fusion de ces deux flux qui nous permet de percevoir le monde en trois dimensions. Si vous fermez les yeux et saisissez une tasse, votre peau vous informe de la douceur de la céramique et de sa température, tandis que l’écartement de vos doigts et la tension de votre poignet vous révèlent son diamètre et son poids.
De la peau au cortex : la mécanique biologique du toucher haptique
La main humaine est un chef-d’œuvre d’ingénierie sensorielle. La peau glabre (sans poils) de la paume et de la pulpe des doigts abrite des milliers de capteurs microscopiques par centimètre carré, capables de détecter des reliefs de quelques micromètres seulement.
Les quatre mécanorécepteurs de la peau (Meissner, Merkel, Pacini, Ruffini)
Pour traduire une force physique en signal électrique compréhensible par les neurones (un processus appelé mécanotransduction), la peau glabre s’appuie sur quatre grands types de mécanorécepteurs. Ils se distinguent par leur profondeur dans la peau (qui détermine la taille de leur champ récepteur) et par leur vitesse d’adaptation (la rapidité avec laquelle ils cessent d’émettre un signal lorsque le contact devient fixe).
| Mécanorécepteur | Localisation | Vitesse d’adaptation | Fonction principale dans la perception haptique |
|---|---|---|---|
| Disques de Merkel (SA1) | Superficielle (épiderme basal) | Lente (répond tant que la pression dure) | Détection des détails fins, des arêtes, des pointes, des textures statiques et de la lecture du braille. |
| Corpuscules de Meissner (RA1) | Superficielle (derme papillaire) | Rapide (répond aux changements d’état) | Contrôle de la préhension (détection des micro-glissements d’un objet entre les doigts) et vibrations basse fréquence (5 à 50 Hz). |
| Corpuscules de Pacini (RA2) | Profonde (derme profond et hypoderme) | Très rapide | Perception des vibrations haute fréquence (40 à 800 Hz) et de la rugosité fine lorsque l’on frotte une surface ou que l’on utilise un outil. |
| Corpuscules de Ruffini (SA2) | Profonde (derme) | Lente | Perception de l’étirement de la peau, de la direction des forces latérales et contribution à la conscience de la position des doigts. |
Bon à savoir : Les corpuscules de Pacini expliquent pourquoi nous sommes capables de « sentir » la texture du papier au bout d’un crayon. Les micro-vibrations générées par la mine sur le grain de la feuille remontent le corps du stylo et sont captées par ces récepteurs profonds, donnant l’illusion remarquable que nos récepteurs nerveux se trouvent à la pointe de l’outil.
Le rôle des muscles, tendons et articulations dans la perception des volumes
Pendant que la peau analyse les surfaces, le système musculo-squelettique jauge les forces et la géométrie globale. Deux capteurs internes jouent ici un rôle majeur : les fuseaux neuromusculaires, situés au cœur des fibres musculaires pour mesurer la longueur et la vitesse d’étirement du muscle, et les organes tendineux de Golgi, logés à la jonction entre le muscle et le tendon, qui agissent comme de véritables jauges de contrainte pour évaluer la force exercée.
Lorsque vous pressez une éponge ou une balle de tennis, la résistance mécanique s’oppose à la fermeture de votre main. Le cerveau croise alors la variation d’angle de vos phalanges avec la tension mesurée par les organes de Golgi pour déduire instantanément l’élasticité ou la dureté du matériau.
Le traitement du signal dans le cortex somatosensoriel
Une fois convertis en influx nerveux, les signaux tactiles et proprioceptifs empruntent des fibres nerveuses rapides (les fibres A-bêta et A-alpha), remontent la moelle épinière par la voie des colonnes dorsales, font relais dans le thalamus et atterrissent dans le cortex somatosensoriel primaire (S1), situé dans le lobe pariétal du cerveau.
Dans cette zone, le corps humain est cartographié de manière étonnante : c’est le célèbre homoncule sensoriel de Penfield. La surface cérébrale allouée à chaque partie du corps n’est pas proportionnelle à sa taille réelle, mais à sa densité en récepteurs. Ainsi, les mains, les doigts (en particulier l’index et le pouce) et les lèvres occupent une place gigantesque dans notre cerveau par rapport au dos ou aux jambes. L’information passe ensuite dans le cortex somatosensoriel secondaire (S2) et le cortex pariétal postérieur, où les signaux des deux mains sont assemblés avec les commandes motrices pour former l’image mentale 3D de l’objet.
L’exploration haptique : comment nos mains décodent un objet
Si l’on vous bande les yeux et que l’on vous tend un objet inconnu, vos mains ne vont pas bouger au hasard. Elles vont exécuter une chorégraphie précise, automatique et universelle.
Les procédures exploratoires (travaux de Lederman et Klatzky)
À la fin des années 1980, les chercheuses en psychologie cognitive Susan Lederman et Roberta Klatzky ont révolutionné la compréhension de l’exploration haptique. En observant des volontaires manipuler des objets les yeux fermés, elles ont démontré que le cerveau sélectionne des mouvements très spécifiques — baptisés procédures exploratoires (Exploratory Procedures) — en fonction de l’information qu’il cherche à obtenir.
Frottement latéral, pression, enveloppement et suivi des contours
Lederman et Klatzky ont isolé six grandes procédures exploratoires, chacune optimisée pour solliciter un groupe précis de mécanorécepteurs ou de capteurs proprioceptifs :
- Le frottement latéral (Lateral motion) : les doigts effectuent des va-et-vient rapides à la surface de l’objet. Ce geste réveille les corpuscules de Pacini et de Meissner pour analyser la texture (rugosité, douceur, grain).
- La pression (Pressure) : le pouce ou l’index appuie perpendiculairement sur la surface ou pince l’objet. Le cerveau évalue ainsi la dureté ou la souplesse du matériau.
- Le contact statique (Static contact) : la paume ou les doigts se posent à plat sans bouger. L’absence de frottement permet d’isoler le flux thermique entre la peau et l’objet, révélant sa température apparente (le métal paraît plus froid que le bois car il conduit mieux la chaleur de nos doigts).
- Le maintien sans support ou soupesage (Unsupported holding) : la main soulève l’objet et effectue de légères oscillations verticales. Les organes tendineux et les muscles évaluent alors le poids, l’inertie et le centre de gravité.
- L’enveloppement (Enclosure) : la main referme ses doigts tout autour de l’objet en une seule prise. Cette procédure rapide donne une estimation immédiate de la forme globale et du volume.
- Le suivi des contours (Contour following) : le bout d’un doigt glisse lentement le long des arêtes, des creux et des bordures. C’est la procédure la plus coûteuse en temps et en attention, mais elle est indispensable pour décoder la géométrie exacte et les détails fins d’une pièce complexe.
Pourquoi le mouvement volontaire est indispensable à la perception
Sans mouvement relatif entre la peau et la matière, notre perception s’effondre rapidement. Si vous posez votre doigt sur un tissu en soie ou sur du papier de verre en restant parfaitement immobile, les récepteurs à adaptation rapide (Meissner et Pacini) s’éteignent en quelques dixièmes de seconde. Vous ne sentez plus la richesse de la texture : seule persiste une vague sensation de contact.
Le mouvement volontaire crée une vibration acoustique microscopique à la surface des empreintes digitales (les dermatoglyphes). Nos crêtes papillaires agissent comme des amplificateurs mécaniques qui filtrent et transmettent ces fréquences aux corpuscules sous-jacents. Bouger la main, c’est littéralement « scanner » la matière dans le temps et dans l’espace.
La mémoire haptique : reconnaître et retenir par le toucher
Tout comme la mémoire visuelle (iconique) ou auditive (échoïque), le toucher possède son propre système d’archivage cognitif : la mémoire haptique. C’est grâce à elle que nous reconnaissons le pelage d’un animal familier, la consistance d’une pâte à pain bien pétrie ou l’interrupteur d’une pièce plongée dans le noir.
Mémoire sensorielle tactile à court terme vs mémoire haptique à long terme
Le stockage de l’information tactile s’opère en plusieurs étapes distinctes :
- La mémoire sensorielle tactile (ultra-courte) : elle ne dure qu’une à deux secondes après le retrait du contact. Elle garde l’empreinte brute de la déformation de la peau le temps que le cortex somatosensoriel primaire traite le signal.
- La mémoire de travail haptique (court terme) : active pendant quelques dizaines de secondes, elle est essentielle lors du suivi des contours d’un grand objet. Puisque la main ne peut pas tout toucher simultanément, le cerveau doit retenir la forme du coin supérieur gauche pendant que les doigts explorent le coin inférieur droit, afin de reconstruire le puzzle spatial dans le cortex pariétal et préfrontal.
- La mémoire haptique à long terme : elle consolide durablement nos connaissances tactiles. Contrairement aux idées reçues, des études en psychologie cognitive montrent que l’humain est capable de mémoriser des centaines d’objets uniquement par le toucher et de les reconnaître des semaines plus tard avec une précision remarquable.
Comment le cerveau stocke les textures, le poids et les formes
Alors que la vision excelle pour encoder la géométrie spatiale et la couleur, la mémoire haptique privilégie les propriétés matérielles (substance) avant les propriétés structurelles (forme). Lorsque nous mémorisons un objet par les mains, le cerveau crée une représentation multimodale qui associe les sensations cutanées au programme moteur utilisé pour le manipuler. On ne se souvient pas seulement d’une forme abstraite : on se souvient du geste nécessaire pour l’empoigner et de la résistance qu’elle a offerte.
Plasticité cérébrale, apprentissage moteur et lecture du braille
La mémoire et l’acuité haptiques ne sont pas figées ; elles s’affinent avec l’entraînement grâce à la plasticité cérébrale. Chez les musiciens (violonistes, pianistes), les chirurgiens, les artisans ou les ostéopathes, la zone du cortex somatosensoriel dédiée aux doigts s’élargit physiquement et réorganise ses connexions synaptiques.
L’exemple le plus fascinant de cette neuroplasticité est la maîtrise de l’écriture tactile par les personnes aveugles ou malvoyantes. Lors de l’apprentissage de la lecture du braille, l’index lecteur doit discriminer des points en relief espacés de seulement 2,5 millimètres. Chez les lecteurs experts, l’imagerie par résonance magnétique fonctionnelle (IRMf) révèle que le cortex visuel primaire (le lobe occipital), privé d’informations oculaires, est recruté et recyclé par le cerveau pour traiter les informations issues de la perception haptique et accélérer le décodage linguistique.
Illusions haptiques et intégration multisensorielle
Aussi fiable soit-il, notre sens haptique n’est pas un instrument de mesure absolu. Le cerveau cherche constamment à donner du sens aux signaux qu’il reçoit en les comparant à ses attentes et aux autres sens, ce qui ouvre la porte à de surprenantes illusions perceptives.
Quand la vue et l’ouïe modifient ce que l’on touche
Dans la vie quotidienne, la perception est presque toujours multisensorielle. Lorsque la vue et le toucher entrent en conflit sur la forme globale d’un objet (par exemple si vous regardez votre main à travers une lentille déformante tout en touchant un cube), la vision prend généralement le dessus : on parle de capture visuelle.
En revanche, dès qu’il s’agit de juger une micro-texture ou une dureté, le toucher reprend le pouvoir, parfois aidé par l’audition. C’est ce que démontre l’effet parchemin (Parchment-skin illusion) : si vous vous frottez les mains l’une contre l’autre pendant qu’un casque audio capte le bruit du frottement et amplifie artificiellement les hautes fréquences, vous aurez la sensation physique immédiate que la peau de vos paumes est devenue sèche et rugueuse comme du vieux papier.
Les grandes illusions tactiles (illusion taille-poids, grille thermique, effet parchemin)
Même les yeux fermés, le système haptique peut être trompé par ses propres règles de calcul :
- L’illusion taille-poids (effet Charpentier) : prenez deux boîtes de poids strictement identique (par exemple 500 grammes), mais dont l’une est trois fois plus volumineuse que l’autre. En les soupesant, vous jugerez systématiquement la petite boîte beaucoup plus lourde que la grande. Pourquoi ? En voyant ou en enveloppant la grande boîte, votre mémoire haptique anticipe un objet lourd et commande aux muscles une force de levage importante. La grande boîte monte plus vite que prévu, ce que le cerveau interprète comme une grande légèreté.
- L’illusion d’Aristote : croisez votre majeur par-dessus votre index et faites rouler une petite bille (ou le bout de votre nez) à l’intersection des deux doigts. Votre cerveau, habitué à ce que les bords externes de ces deux doigts soient éloignés l’un de l’autre, interprète le contact simultané comme la présence de deux billes distinctes.
- L’illusion de la grille thermique : si l’on pose la main sur une grille alternant des barreaux tièdes (40 °C) et frais (20 °C), totalement inoffensifs pris séparément, le cerveau déclenche une sensation de brûlure intense. Le mélange des signaux de chaud et de froid désinhibe les voies de la douleur au niveau de la moelle épinière.
Comment les technologies numériques exploitent la perception haptique
Comprendre la biologie de la perception haptique est le point de départ indispensable de tous les ingénieurs qui conçoivent les interfaces homme-machine d’aujourd’hui et de demain. Puisqu’il est impossible de recréer physiquement chaque objet du monde réel dans un écran ou une manette, la technologie utilise la psychophysique pour berner nos récepteurs.
Tromper les mécanorécepteurs avec les vibrations haute définition et la friction
Les interfaces tactiles modernes ne cherchent plus à reproduire la matière elle-même, mais la signature vibratoire que cette matière produirait sur nos doigts. En pilotant des actionneurs résonants linéaires (LRA) ou piézoélectriques à des fréquences comprises entre 50 et 300 Hz, les ingénieurs ciblent précisément la bande passante des corpuscules de Meissner et de Pacini.
Sur un smartphone ou un pavé tactile d’ordinateur portable qui ne s’enfonce pas mécaniquement, une impulsion sèche de quelques millisecondes combinée à la détection de la pression du doigt suffit à créer l’illusion parfaite d’un clic mécanique. Dans le domaine du divertissement, le retour haptique de la manette PS5 DualSense exploite à merveille cette mécanique : en modulant les ondes vibratoires dans les paumes et en opposant une résistance motorisée sous les index via les gâchettes adaptatives, elle sollicite simultanément les mécanorécepteurs cutanés et la proprioception des tendons pour simuler la boue, le verglas ou la corde d’un arc.
Sur les écrans plats, des laboratoires développent également l’haptique de surface (par modulation ultrasonique ou électrovibration) : en faisant varier la friction entre le verre et la pulpe du doigt lors du frottement latéral, l’écran donne l’impression de toucher du velours, des écailles ou des boutons en relief.
Simuler l’exploration haptique en réalité virtuelle et en télérobotique
Le défi ultime reste la reproduction de l’exploration haptique complète en trois dimensions, qui exige de bloquer le mouvement des doigts dans le vide lorsque l’utilisateur virtuel saisit un objet. Pour comprendre comment ces dispositifs se divisent entre stimulation cutanée et résistance kinesthésique, n’hésitez pas à lire notre guide sur la vibration haptique, le retour de force et les ultrasons.
En réalité virtuelle ou en téléopération robotique, les gants haptiques à exosquelette et les bras à retour d’effort tirent sur les phalanges ou freinent le poignet pour reproduire les procédures d’enveloppement et de pression. Dans le domaine de l’haptique médicale appliquée à la chirurgie et à la rééducation, ces simulateurs permettent aux praticiens d’exercer leur mémoire haptique en apprenant à reconnaître la résistance exacte d’un tissu sain ou pathologique au bout d’un instrument, avant même d’opérer un véritable patient.
En observant la manière dont vous manipulez votre tasse de café, dont vous jaugez la maturité d’un fruit ou dont vous reconnaissez la texture d’un vêtement, vous prenez conscience d’une machinerie neurologique fascinante. La perception haptique n’est pas un sens passif : c’est un dialogue permanent entre le geste et l’esprit, une intelligence de la main que le monde numérique commence tout juste à apprivoiser.
Questions fréquentes
Quelle est la différence entre la perception tactile et la perception haptique ?
La perception tactile (ou cutanée) désigne uniquement les sensations reçues par les récepteurs de la peau, souvent de manière passive lorsque l'on est immobile. La perception haptique est plus large : elle combine ce toucher cutané avec la proprioception (les capteurs des muscles, tendons et articulations) lors d'un mouvement d'exploration volontaire de la main.
Quels sont les 4 mécanorécepteurs du toucher chez l'humain ?
La peau sans poils de nos mains abrite quatre grands mécanorécepteurs : les disques de Merkel (détails fins et pression continue), les corpuscules de Meissner (glissement et vibrations basses fréquences), les corpuscules de Pacini (vibrations hautes fréquences et textures fines) et les corpuscules de Ruffini (étirement de la peau).
Qu'est-ce que la mémoire haptique ?
La mémoire haptique est la capacité du cerveau à enregistrer, conserver et reconnaître des informations obtenues par le toucher actif (textures, poids, formes, températures). Elle existe sous une forme à très court terme (quelques secondes pour assembler mentalement les contours d'un objet exploré) et à long terme, ce qui nous permet d'identifier des centaines d'objets du quotidien les yeux fermés.
Quelles sont les procédures exploratoires du toucher actif ?
Identifiées par les chercheuses Susan Lederman et Roberta Klatzky, les procédures exploratoires sont les gestes instinctifs que nous faisons pour analyser un objet : le frottement latéral (pour la texture), la pression (pour la dureté), le contact statique (pour la température), le soupesage (pour le poids), l'enveloppement (pour le volume global) et le suivi des contours (pour la forme exacte).
Pourquoi doit-on bouger les doigts pour sentir une texture ?
Sans mouvement, les mécanorécepteurs à adaptation rapide de la peau (comme les corpuscules de Pacini et de Meissner) cessent d'envoyer des signaux au cerveau en une fraction de seconde. Le frottement du doigt sur une surface génère des micro-vibrations dans les empreintes digitales, indispensables pour décoder la rugosité ou la douceur d'un matériau.